L’essentiel sur la cobotique et ses taches
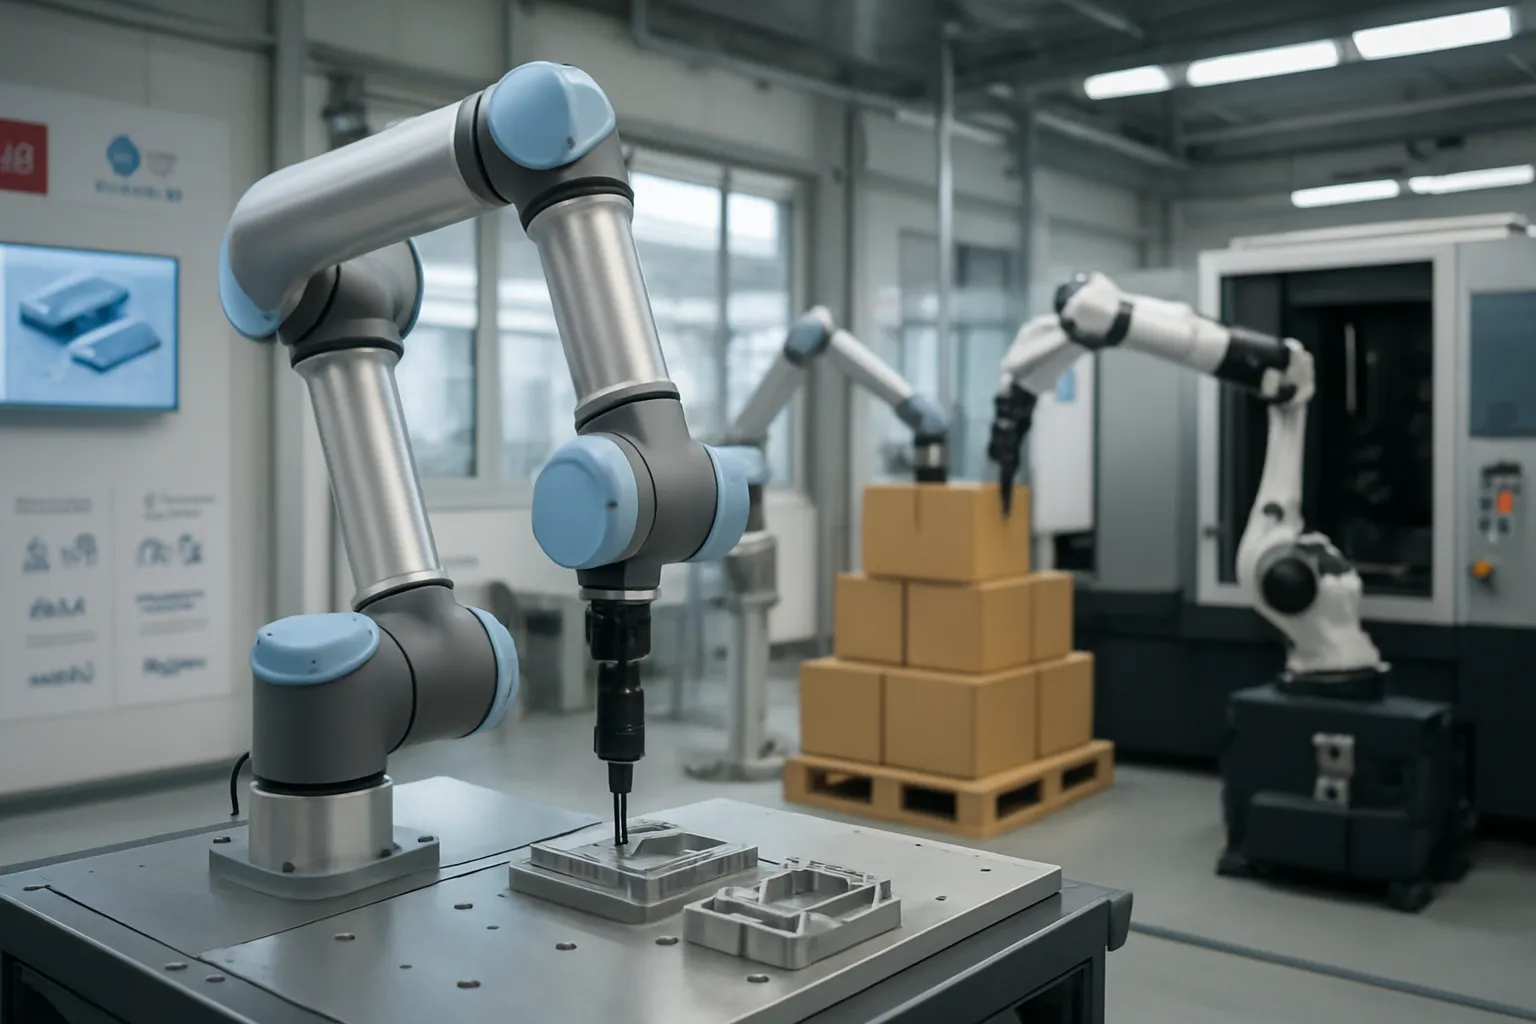
La cobotique désigne la conception et la construction de machines qui partagent l’aire de travail avec un opérateur. Le mot, forgé en 1996 sur coopération et robotique, désigne un robot piloté en temps réel, qui assiste sans remplacer.
Cette pratique associe machines et personnel dans un même lieu, ce qui transforme ateliers et entrepôts. Saisir sa définition, ses configurations et ses règles devient nécessaire pour les industriels comme pour les équipes qui manipulent ces machines au quotidien.
Qu’est-ce que la cobotique et d’où vient le mot cobot ?
Selon la définition du Petit Larousse 2020, c’est la « technologie dédiée à la conception et à la construction de cobots (robots collaboratifs) ». Ce néologisme bâti sur « coopération » et « robotique » a été proposé en 1996 par J. E. Colgate, W. Wannasuphoprasit et M. A. Peshkin, professeurs à la Northwestern University, avant d’être popularisé en 1999.
Un cobot est un robot autonome « dédié à la manipulation d’objets en collaboration avec un opérateur ». Piloté en temps réel, configuré à l’avance ou téléopéré, il partage l’aire de travail avec les équipes.
Cette technologie mobilise la mécanique, l’électronique, la programmation, l’algorithmique et les sciences cognitives : autant de disciplines qui se retrouvent dans chaque projet de robotique collaborative, où la robotique côtoie les sciences humaines.
Le guidage manuel y est courant : on retrouve ce mode sur la plupart des cobots, et un tel robot se paramètre facilement depuis une tablette, en quelques gestes rapides.
- La robotique apporte la justesse des mouvements et des taches ;
- La robotique y ajoute la coopération avec les humains ;
- Les opérateurs conservent décision et contrôle.
Les cobots assistent les humains sur des gestes redondants ; le domaine couvre aussi les véhicules à guidage automatique de type AGV et les exosquelettes, qui décuplent la puissance humaine. Un secteur rapide à adopter, même en cas de manque de personnel.
Cobot ou robot industriel : quelles différences et quelles configurations ?
Le robot collaboratif se distingue du robot industriel par sa légèreté, sa programmation depuis une tablette et un coût environ dix fois inférieur, selon les travaux du MIT de 2016. Le cobot vise les cadences modérées, les petites séries et les charges légères ; le robot industriel en cellule protégée reste devant sur les cadences élevées et les charges lourdes. Le choix dépend donc de l’application, pas d’une hiérarchie.
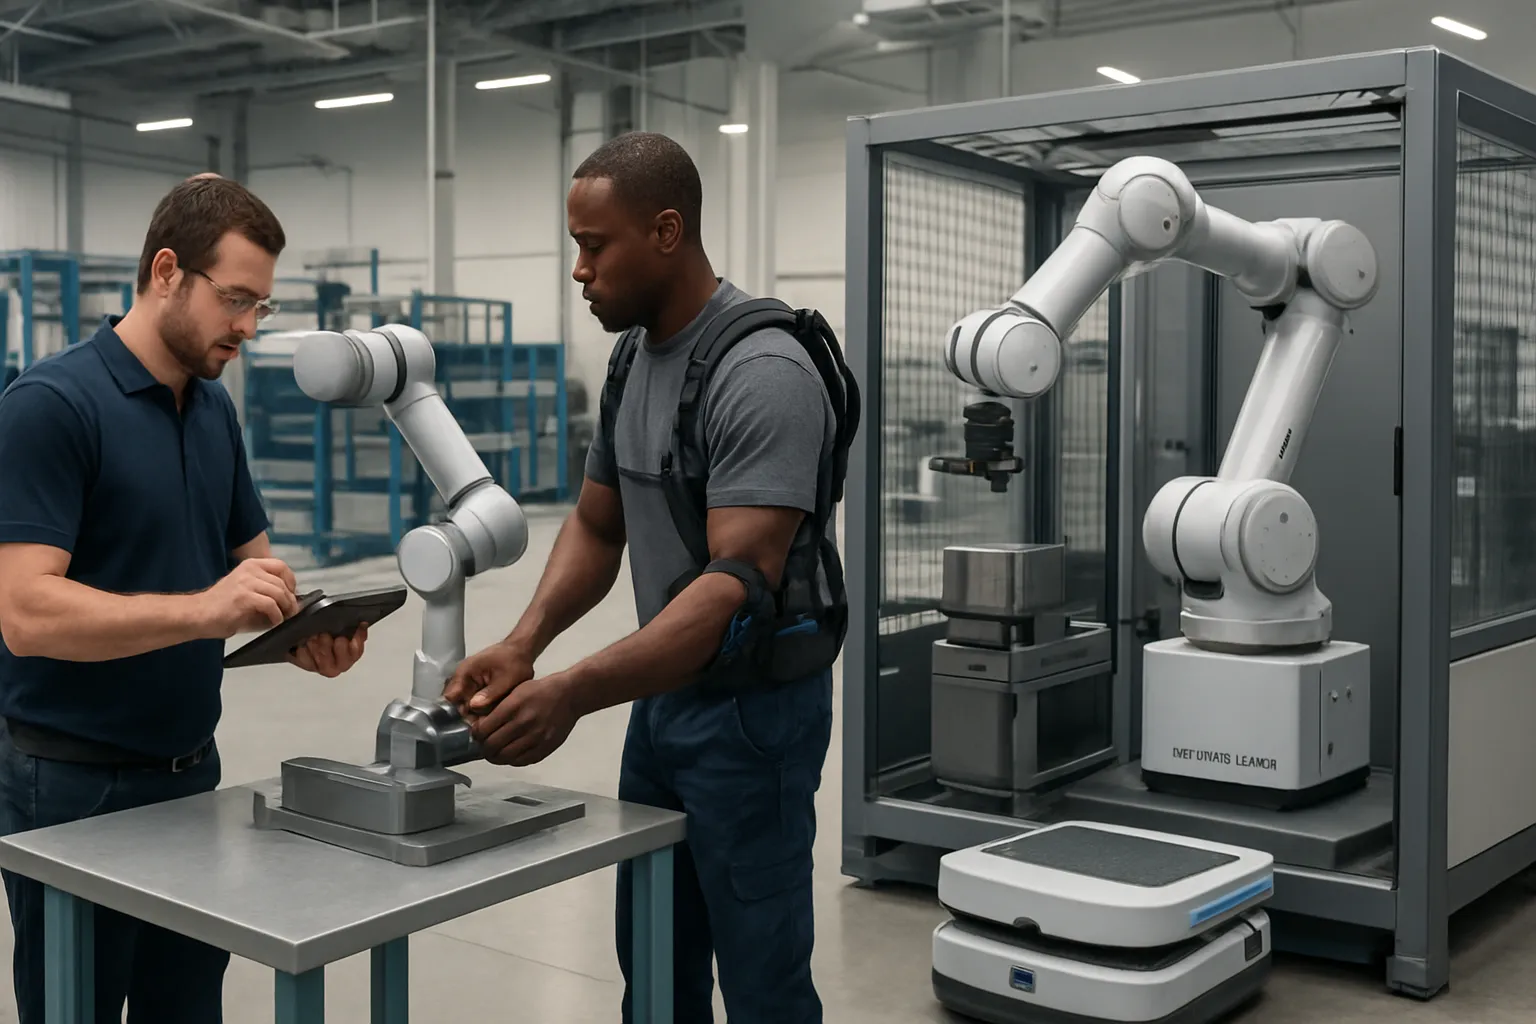
Quatre configurations organisent le secteur selon la mobilité et la coopération. L’îlot robotisé modulable se reprogramme vite ; l’îlot partagé répartit les tâches avec l’opérateur dans un même lieu. Le robot mobile embarque un bras sur un AMR, tandis que l’exosquelette assiste l’effort humain.
Les marques Omron TM et Universal Robots couvrent la plupart des besoins, et un cobot peut se déplacer puis être reprogrammé selon les besoins de l’atelier.
- Îlot modulable : mobilité nulle, coopération faible pour les taches
- Îlot collaboratif : coopération forte, poste fixe
- Bras sur AMR : mobilité totale entre postes
- Exosquelette : assistance directe de l’opérateur
Dans l’industrie, l’investissement se justifie par sa souplesse : les cobots s’adaptent aux séries courtes, réduisent les gestes redondants et limitent le risque. La justesse reste au rendez-vous.
La manutention devient plus sûre : les AMR et les AGV à guidage automatique complètent le dispositif et circulent entre les postes. La justesse du geste et l’investissement maîtrisé expliquent cet essor.
Ces cobots doivent satisfaire aux contraintes de sûreté : chaque incident évité compte. Les mobiles autonomes et les AMR et AGV s’adaptent aux flux, et les robots autonomes libèrent l’opérateur des gestes pénibles. La mission de l’entreprise est d’orchestrer ces moyens.
Comment fonctionne un cobot et comment la sécurité est-elle assurée ?
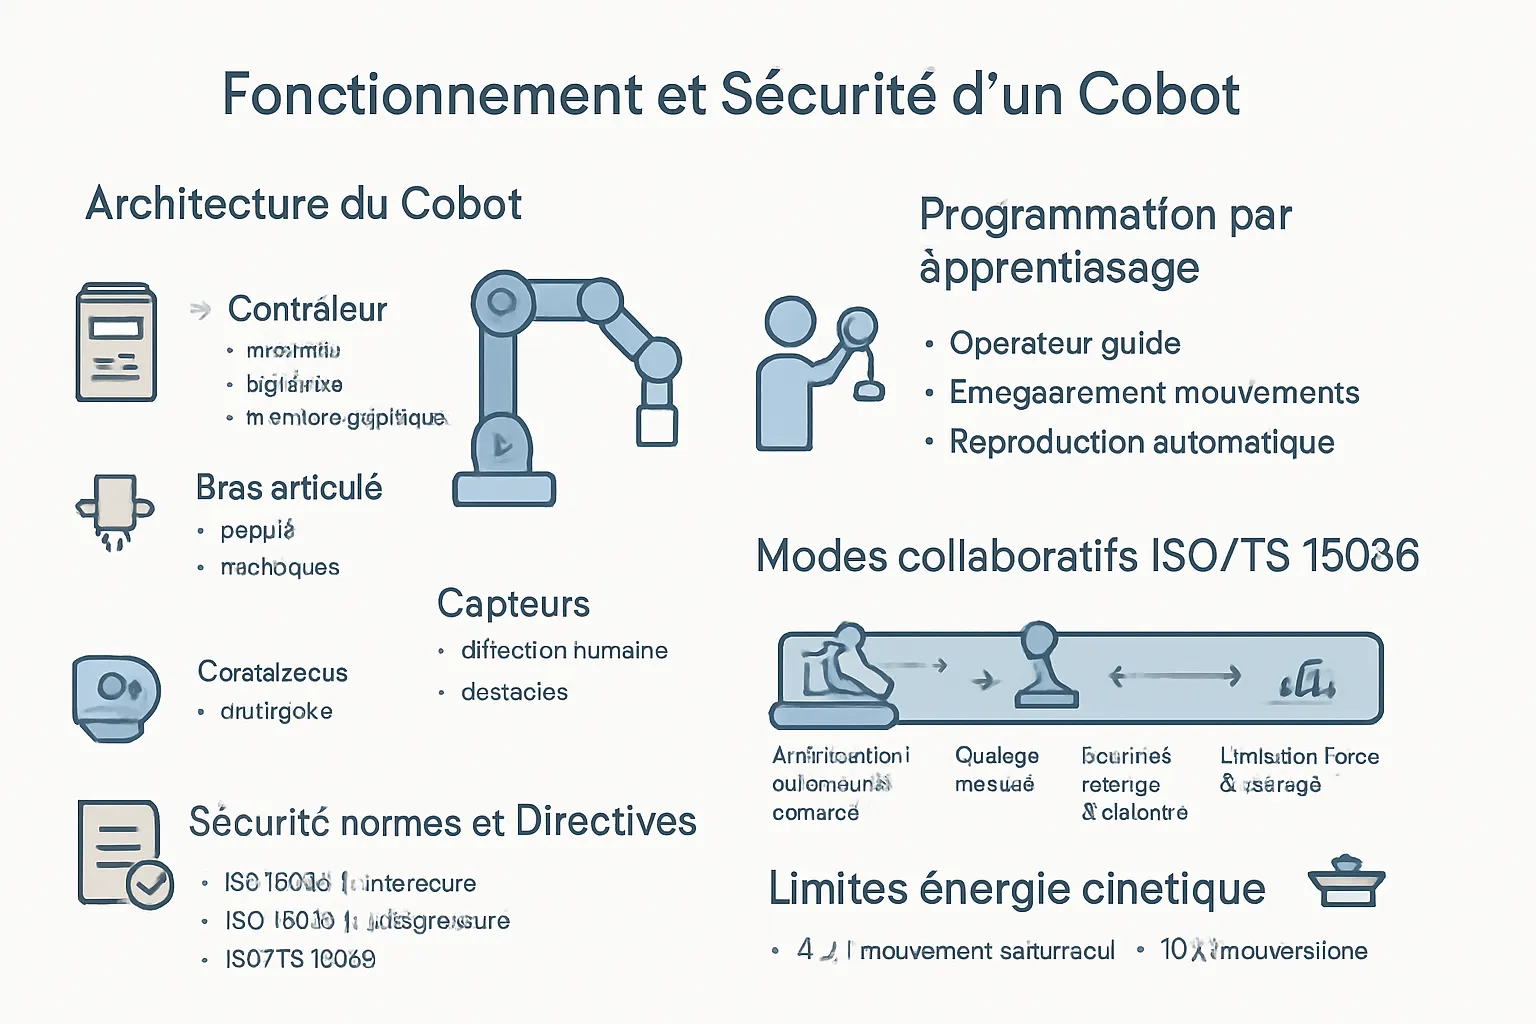
L’architecture d’un cobot repose sur quatre organes. Le contrôleur agit comme le cerveau : il reçoit les instructions et commande les mouvements, via des logiciels et des interfaces graphiques accessibles aux opérateurs non spécialistes. Le bras articulé apporte souplesse et justesse. Les effecteurs, pinces ou ventouses, permettent de saisir, visser ou assembler. Enfin, les détecteurs repèrent la présence humaine et les obstacles et ajustent la trajectoire en temps réel, grâce à quoi la sûreté reste assurée pour les taches en cours.
La programmation par apprentissage simplifie tout : l’opérateur guide le bras à la main, le cobot enregistre les mouvements et les reproduit ensuite seul. Ce programme se modifie en quelques minutes, un vrai confort pour les employés qui changent souvent de série.
La réglementation encadre ces technologies. La norme ISO 10218-1 vise les fabricants, l’ISO 10218-2 les intégrateurs, tandis que l’ISO/TS 15066 fixe les modes collaboratifs autorisés. Une analyse de risques, la directive Machines 2006/42/CE et le marquage CE complètent le dispositif. Le travail partagé suppose aussi le respect de limites d’énergie cinétique : 4 joules en mouvement sans recul, 10 joules en mouvement libre, avec souvent des scrutateurs laser en renfort.
Quatre modes collaboratifs structurent la collaboration :
- Arrêt nominal de sécurité contrôlé ;
- Guidage manuel ;
- Contrôle de la vitesse et de la distance de séparation ;
- Limitation de la force et de l’énergie.
Les robots mobiles autonomes et les autonomes AMR embarquant un bras suivent les mêmes exigences. Depuis quelques années, les gains de productivité publiés confirment l’amélioration du travail : ces gestes redondants ne sont jamais imposés aux employés, et l’intelligence humaine reste présente à la machine. Les procédés évoluent, de nouveaux usages apparaissent, mais la sécurité demeure la priorité de chaque installation, consignée dans les dossiers techniques. Les taches restent réparties entre l’homme et la machine.
Dans quels secteurs la cobotique se déploie-t-elle en France ?
En France, le secteur se déploie dans des contextes industriels variés. Les applications types comprennent le vissage et l’assemblage, la palettisation de cartons légers en bout de ligne, le chargement de presses, de machines-outils et de bancs de test, la présentation de pièces devant une caméra, le tri, le conditionnement, ou un bras collaboratif porté par des robots mobiles pour servir plusieurs postes.
Les secteurs concernés sont l’aéronautique (Air-Cobot inspecte les avions en maintenance depuis 2016), la construction navale, le terrestre, l’agroalimentaire et le médical. Les PME y trouvent un moyen d’automatiser de petits volumes et des séries courtes.
Côté recherche et formation, le CEA abrite le laboratoire de téléopération et de robotique coopérative du LIST ; l’IRT Jules Verne et l’entreprise RB3D travaillent sur ces sujets. Des enseignements existent à l’ENSEIRB-MATMECA et à l’ENSC. Le plan national robotique de mars 2013 et Innorobot-Lyon 2013 ont marqué cette dynamique.
Dans les entrepôts, les AGV et robots mobiles assurent le transport interne. La manutention reste un point d’entrée privilégié pour ces industriels.
Cette pratique aide à accélérer et à réduire le risque de troubles musculo-squelettiques : le bras fournit la force, l’opérateur garde la décision. Sources : Wikipédia, CIM Atlantique.
Cobotique, intelligence artificielle et données : quel rôle pour les capteurs ?
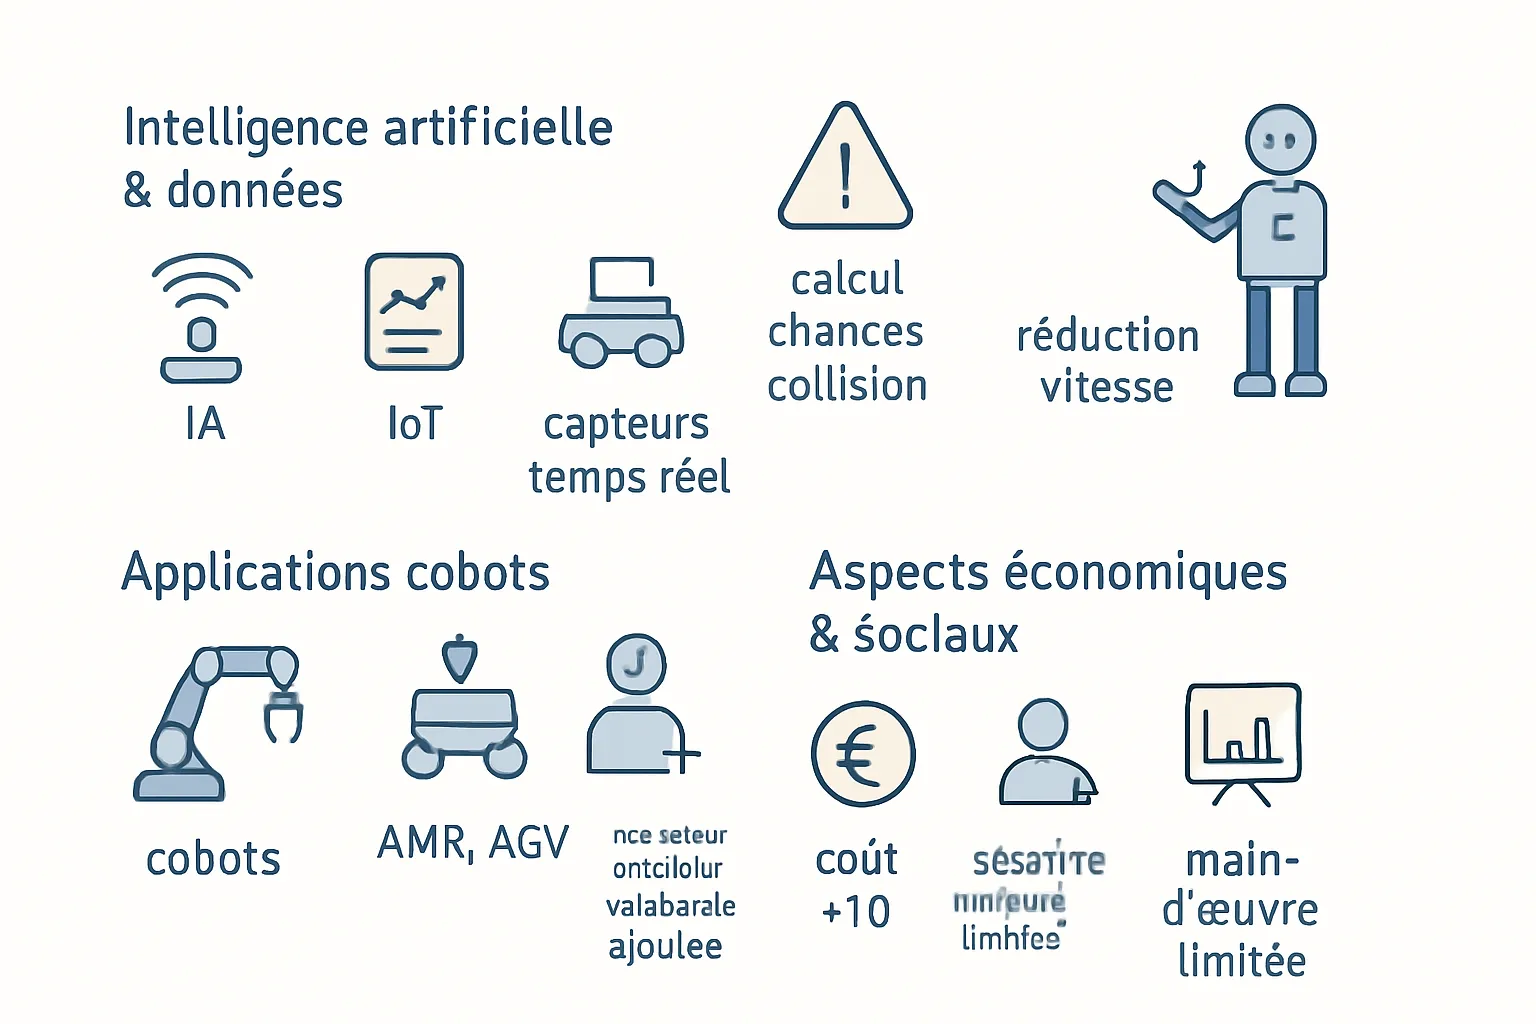
L’intelligence artificielle transforme le domaine en donnant aux machines la capacité d’anticiper. Des détecteurs couplés à l’IoT calculent en temps réel les chances de collision et déclenchent un ralentissement du mouvement pour réduire les incidents. Ces programmes d’arrêt protègent l’humain qui partage l’aire de travail.
Les informations collectées permettent de suivre l’usage des machines. Embarqués sur des mobiles autonomes ou des AGV, les cobots desservent plusieurs postes grâce au guidage automatique. Cette révolution technique repose sur des algorithmes qui font évoluer la relation entre l’opérateur et son assistant.
Côté économie, le coût est divisé par dix comparé à un robot industriel classique. Les taches répétitives sont confiées au bras, tandis que l’humain se recentre sur une forte valeur ajoutee. Les risques d’accident diminuent et cette possibilite aide à répondre a la pénurie de main-d’œuvre, seuls 10 % des emplois étant entièrement automatisables.
Les cobots se programment sur tablette, ce qui suppose de former les équipes. Une grande revolution pour le groupe comme pour l’atelier : l’humain et les robots évoluent ensemble.
Les ia embarquées enrichissent cette relation en ajustant les trajectoires. Reste une question : faut-il que les cobots décident de tout ? Le déploiement d’une gouvernance claire, appuyée sur les travaux du MIT de 2016, conditionne la confiance.
La cobotique définition d’un travail partagé entre humain et machine
Cette technologie née en 1996 associe des cobots légers à des opérateurs gardant décision et contrôle. Îlots modulables, bras sur AMR, exosquelettes : les configurations varient, mais la sûreté repose toujours sur la norme TS 15066 et une analyse des risques. En France, aéronautique, agroalimentaire et PME s’en emparent pour les séries courtes. Avec l’intelligence artificielle et les détecteurs connectés, la question qui monte est celle de la gouvernance : jusqu’où la machine peut-elle décider seule ?