Préhenseur robot : ce qu’il faut retenir
Un préhenseur robot est le dispositif monté en bout de bras qui saisit les objets, comme une main. Le choix dépend de la pièce, de la charge et de la cadence : vide pour les surfaces planes, pince pneumatique pour la force, pince électrique pour le contrôle fin.
Le préhenseur transforme un bras collaboratif en outil de manipulation concret, du pick & place à la palettisation. Chaque famille d’outils répond à des pièces et des contraintes distinctes. Ce panorama aide à situer les grands types, les critères de choix et les points de compatibilité avant tout investissement sur une ligne.
Qu’est-ce qu’un préhenseur de robot et à quoi sert-il en production ?
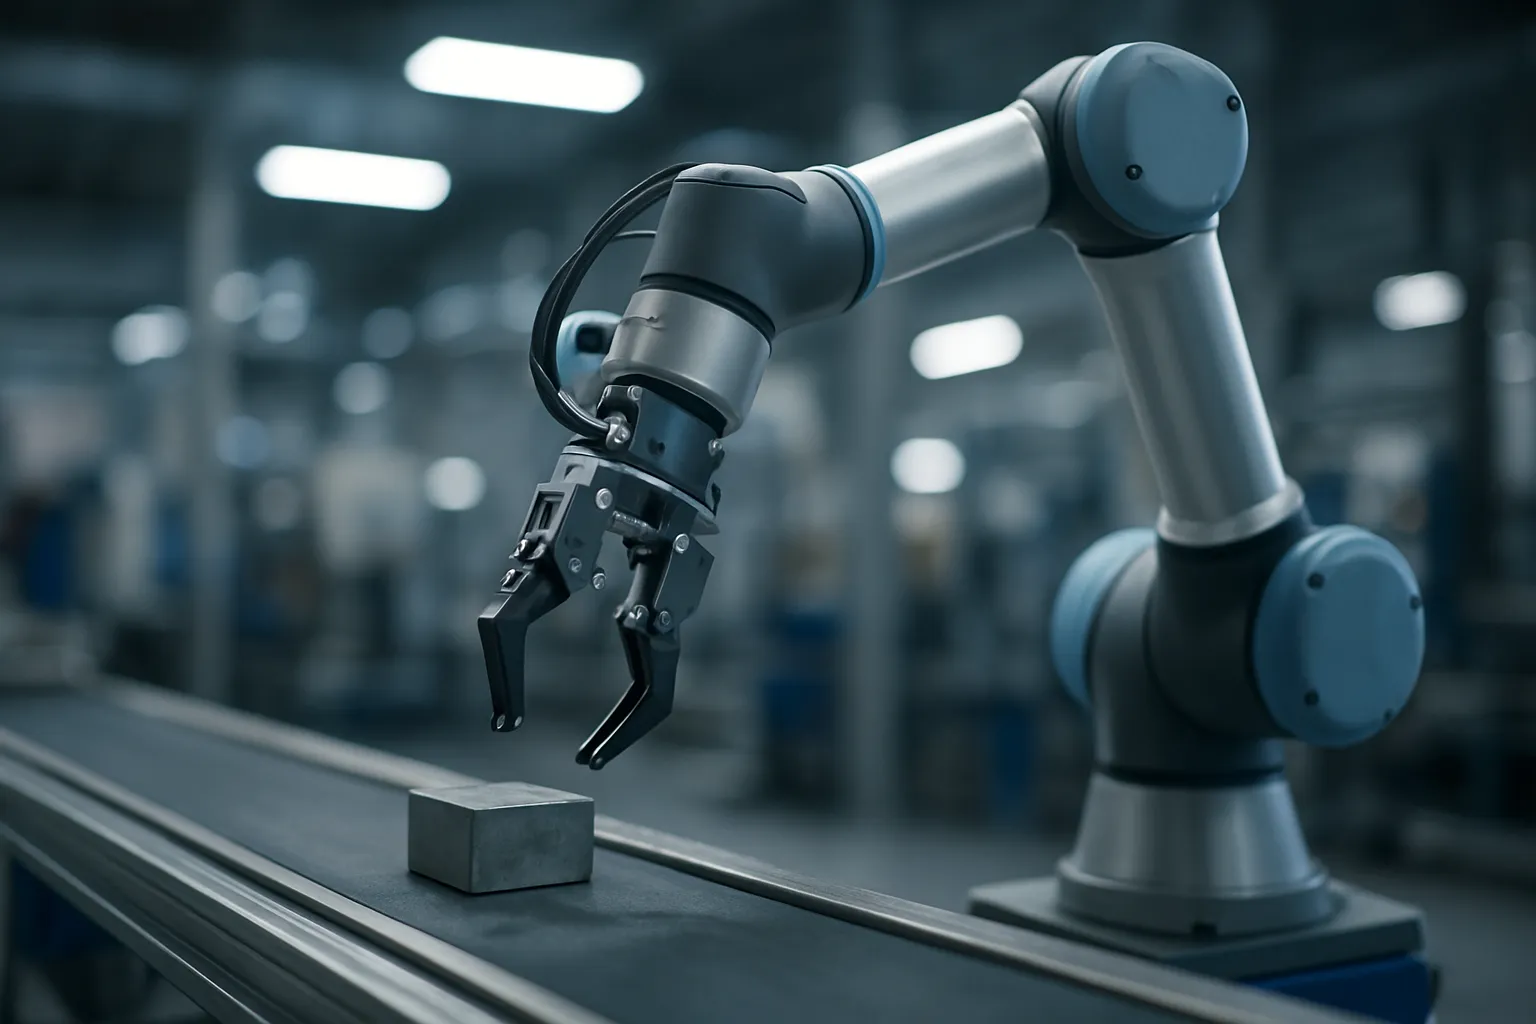
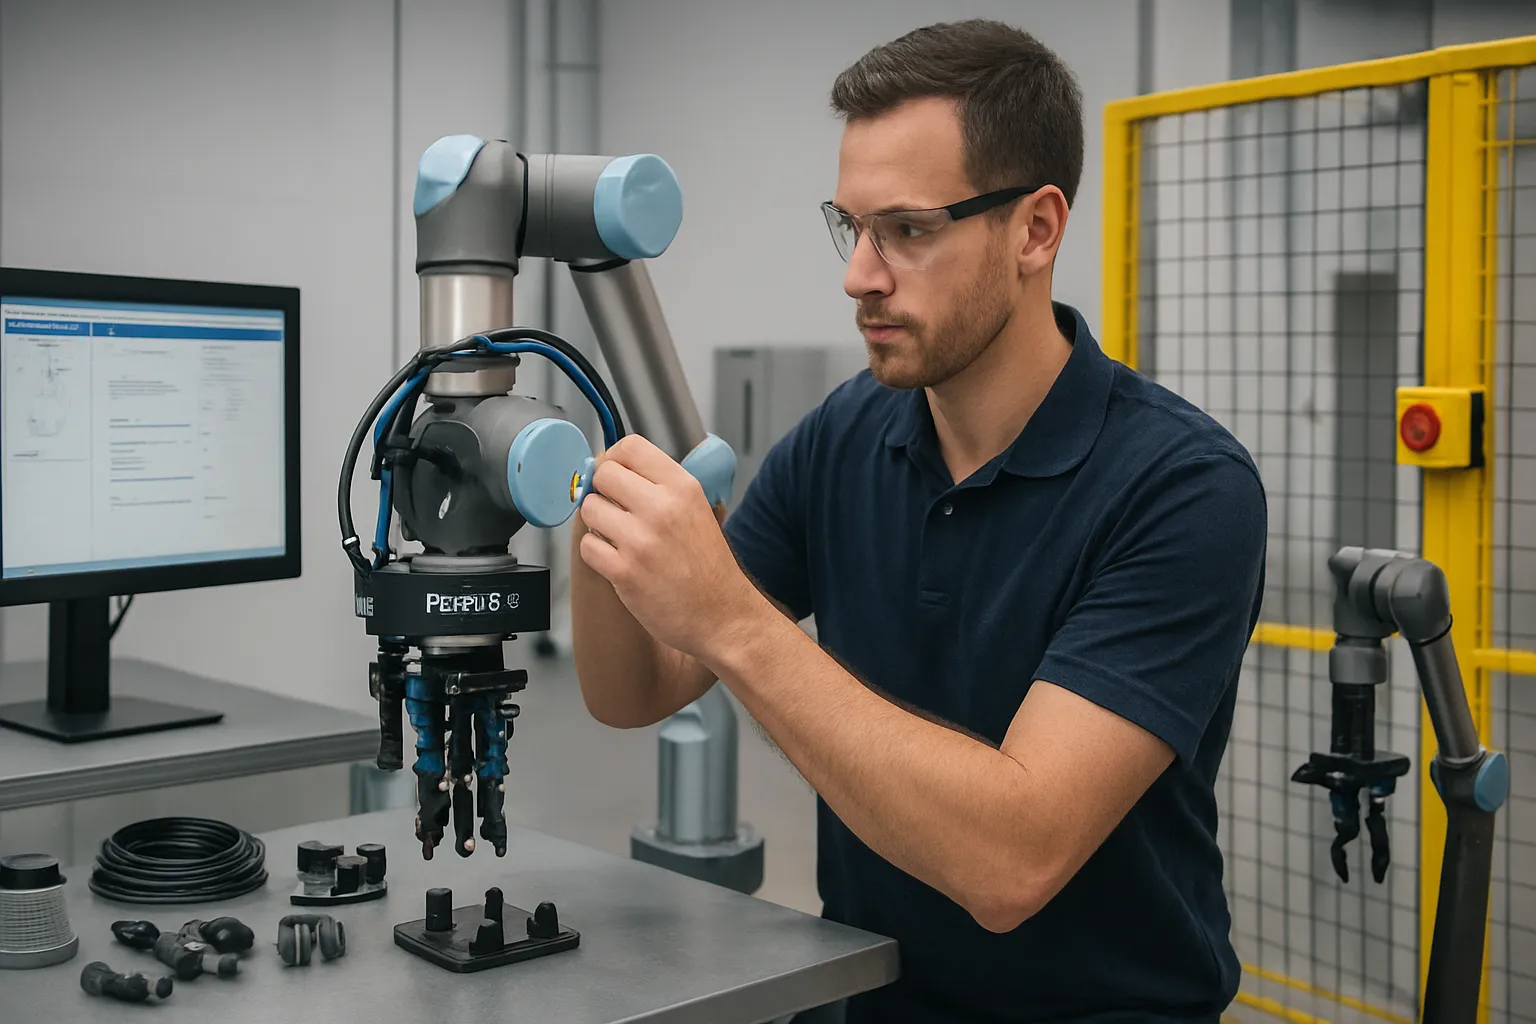
Un préhenseur est un dispositif fixé en bout de bras qui saisit des objets de taille variable, à la manière d’une main. Sur un robot collaboratif, il devient l’organe qui transforme le bras en véritable outil de manipulation.
Associé à un bras, il couvre de nombreuses applications de production : inspection qualité, assemblage, pick & place, supervision de machines, palettisation et conditionnement. Universal Robots France, dans un article du 7 septembre 2022, décrit un écosystème UR+ fort de 380 produits certifiés, où les préhenseurs figurent parmi les produits phares.
L’exemple de Sanofi France est parlant : un cobot UR10e, doté d’un préhenseur, porte entre 300 et 700 kilos par jour sur une ligne de palettisation. La robotique se met ainsi au service des humains, en soulageant les tâches pénibles.
La sélection de l’outil de préhension dépend de la pièce, de la charge et de la cadence. Un même bras peut recevoir plusieurs effecteurs selon le besoin.
- Pièces rigides : pinces mécaniques pour l’assemblage ;
- Pièces fragiles : doigts souples ou ventouses adaptées ;
- Denrées alimentaires : matériaux compatibles hygiène ;
- Composants électroniques : préhension délicate et mesurée.
Avant l’achat, plusieurs robots et intégrateurs posent les mêmes questions : un ou plusieurs articles à saisir ? Quelle forme ? Quelle charge utile ? Quel espace disponible ? Quel niveau de contrôle ?
La robotique industrielle exige un savoir rigoureux sur ces points pour garantir un rendement et une sécurité durables.
Ce tour d’horizon reste volontairement général : chaque famille d’outils et chaque choix technique font l’objet d’un contenu dédié sur le site.
Quels grands types de préhenseurs trouve-t-on sur un cobot ?
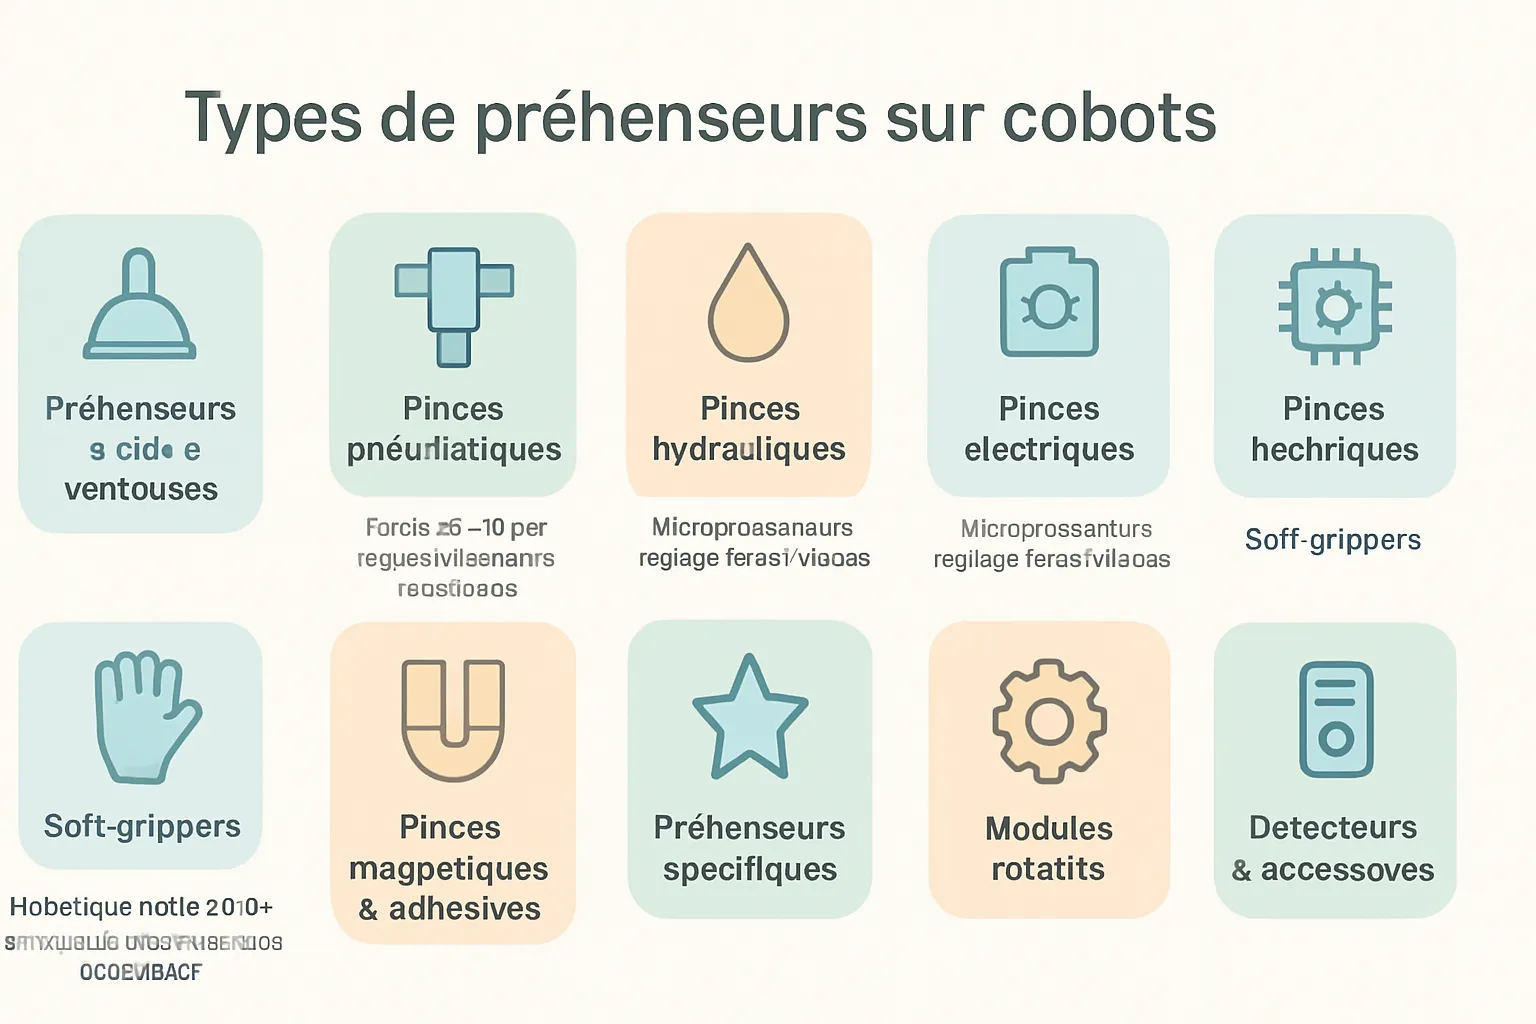
Un préhenseur robot se classe selon deux axes distincts. Le premier décrit son mode d’actionnement, le second son mode de préhension. Confondre ces deux plans brouille souvent la lecture des catalogues. Un système à vide, une pince pneumatique, hydraulique ou électrique relèvent de l’actionnement. Les préhenseurs à vide exploitent une dépression : la pression atmosphérique plaque l’objet contre une ventouse.
Les pinces à air comprimé produisent quatre à dix fois plus de force que leurs équivalents électromécaniques, selon Universal Robots France. Les pinces électriques embarquent souvent un microprocesseur pour régler force et vitesse. Elles offrent moins de puissance que le pneumatique, pour un coût supérieur.
Le mode de préhension, lui, décrit la géométrie de la prise : pinces parallèles, concentriques, angulaires ou radiales. S’y ajoutent les pinces magnétiques et adhésives, réservées aux surfaces compatibles, ainsi que les préhenseurs spécifiques, dédiés à une pièce singulière.
La robotique molle progresse depuis 2010. L’UCSD et BASF ont présenté dans Science Robotics un préhenseur imprimé en 3D, sans électronique ni capteur, dont la conception assure la prise par la seule déformation des matériaux.
Chaque famille répond à une application et à des composants particuliers. Le choix d’un système électrique autonome dépend surtout des données disponibles sur la pièce. Une société peut ainsi cibler un type rigoureux de technologie.
Les robots collaboratifs embarquent parfois une intelligence embarquée : l’IA ajuste la prise, l’IA compense les écarts de position. Ces capacités restent toutefois limitées par les données d’entraînement disponibles.
Modules rotatifs, détecteurs et accessoires complètent l’ensemble. Ces éléments mécaniques, souvent discrets, conditionnent la fiabilité d’une cellule autonome et la précision du cycle.
Ce panorama des préhenseurs reste volontairement général : chaque famille mérite un article dédié. Pour un système électrique, la conception électronique et l’IA pèsent autant que la mécanique dans le résultat final.
Préhenseur à vide, pince électrique ou pince pneumatique : comment choisir ?
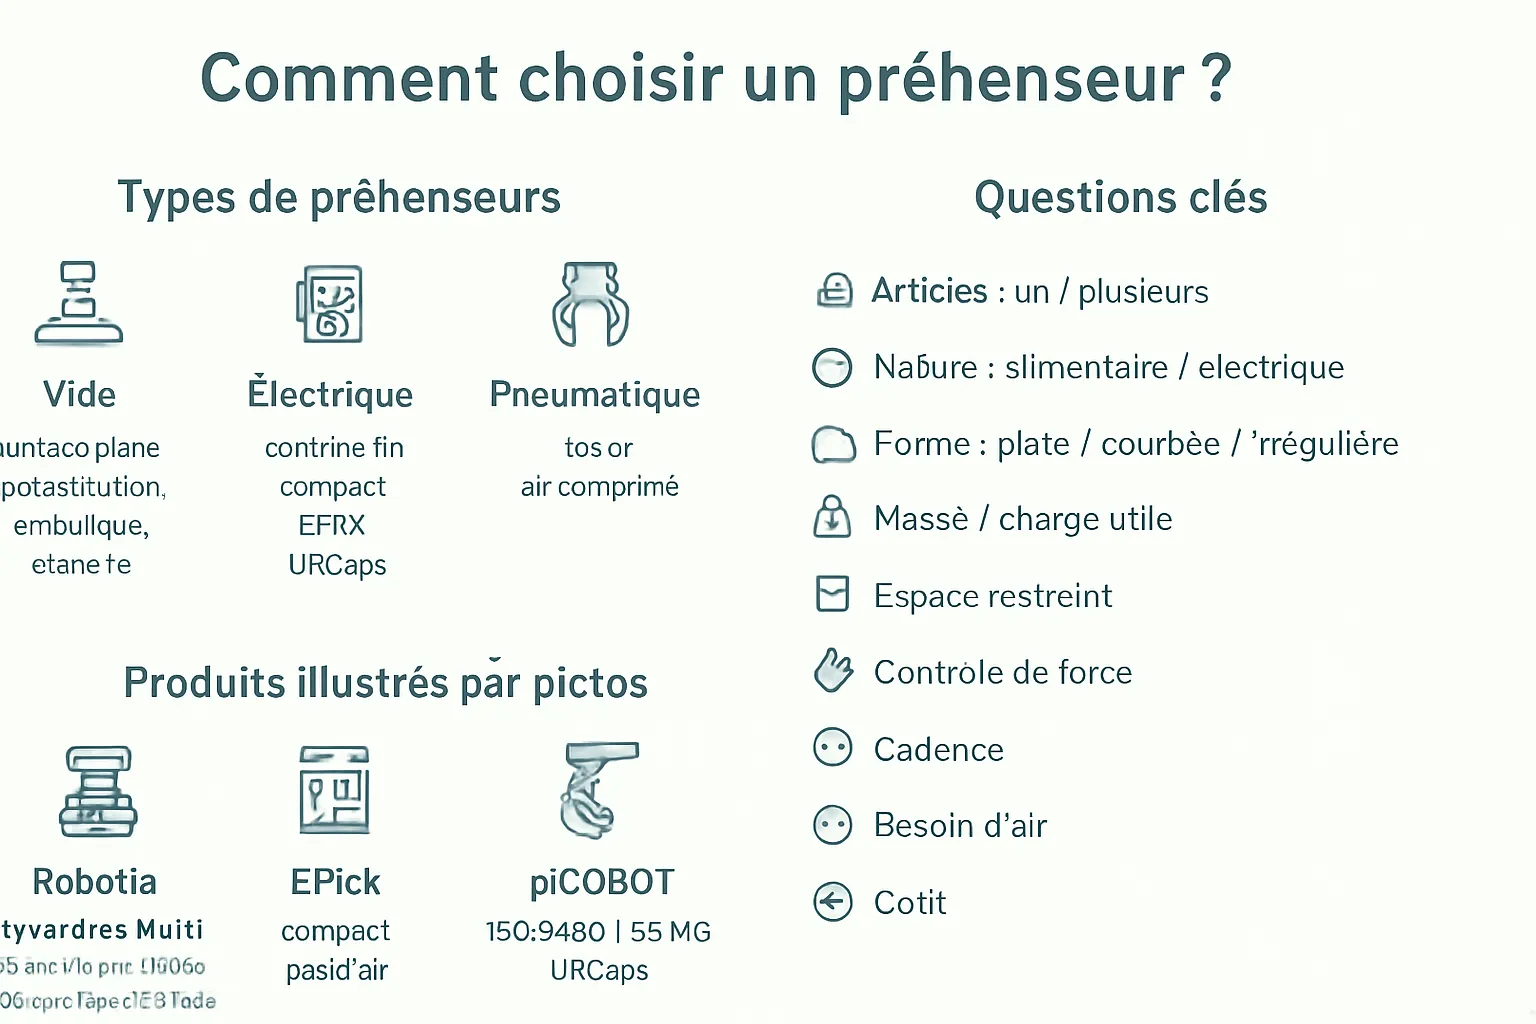
Le choix d’un préhenseur repose sur une poignée de questions simples posées dès le départ. Manipulez-vous un ou plusieurs articles ? Quelle est la nature des pièces, fragile ou résistante ? Quelle est leur forme, plate, courbée ou irrégulière ? Quelle charge utile faut-il soutenir, et dans quel espace ?
Le vide s’impose pour les surfaces planes ou étanches et pour la palettisation. La pince pneumatique fournit de la force brute là où l’air comprimé est disponible. La pince électrique offre un contrôle fin de la prise, indispensable pour les pièces délicates ou variables. Le soft gripper, lui, gère le fragile et l’irrégulier sans marquer.
Chez Robotiq, PowerPick Multi aligne 24 ventouses et 0,14 s de préhension, avec jusqu’à 42 configurations et jusqu’à 92 % de vide. EPick reste compact, sans alimentation en air. Le piCOBOT se monte en ISO 9409-1-50-M6 et profite des URCaps pour une mise en route rapide.
Avant tout achat, listez vos contraintes :
- Nombre d’articles par cycle ;
- Masse et charge utile ;
- Cadence attendue ;
- Espace restreint ;
- Contrôle de force ;
- Besoin d’air comprimé.
Chaque famille présente des limites propres, et les conditions réelles d’usage pèsent autant que la fiche technique. Un essai sur ligne reste le meilleur juge.
Les premiers tests révèlent vite les écarts entre promesse et réalité. Une prise rapide ne suffit pas si la pièce glisse.
Pensez aussi à la source d’énergie disponible et au coût complet, maintenance incluse. Une nouvelle installation se prépare avec les données du terrain.
Quelles applications industrielles justifient un préhenseur dédié ?
Chaque application industrielle impose ses contraintes, et c’est la nature de la pièce qui guide d’abord le choix du préhenseur dédié. Le pick & place exige de la cadence et une orientation stable ; l’assemblage réclame une précision millimétrique sur des composants parfois fragiles.
Tâches de manipulation courantes
- Inspection qualité : détecter un défaut de surface sans marquer la pièce.
- Assemblage de composants : positionner et maintenir un élément sur un support.
- Alimentation de machines-outils : charger et décharger une machine sans temps mort.
- Palettisation de boîtes de tailles différentes : encaisser le poids et varier le format sans changer d’effecteur.
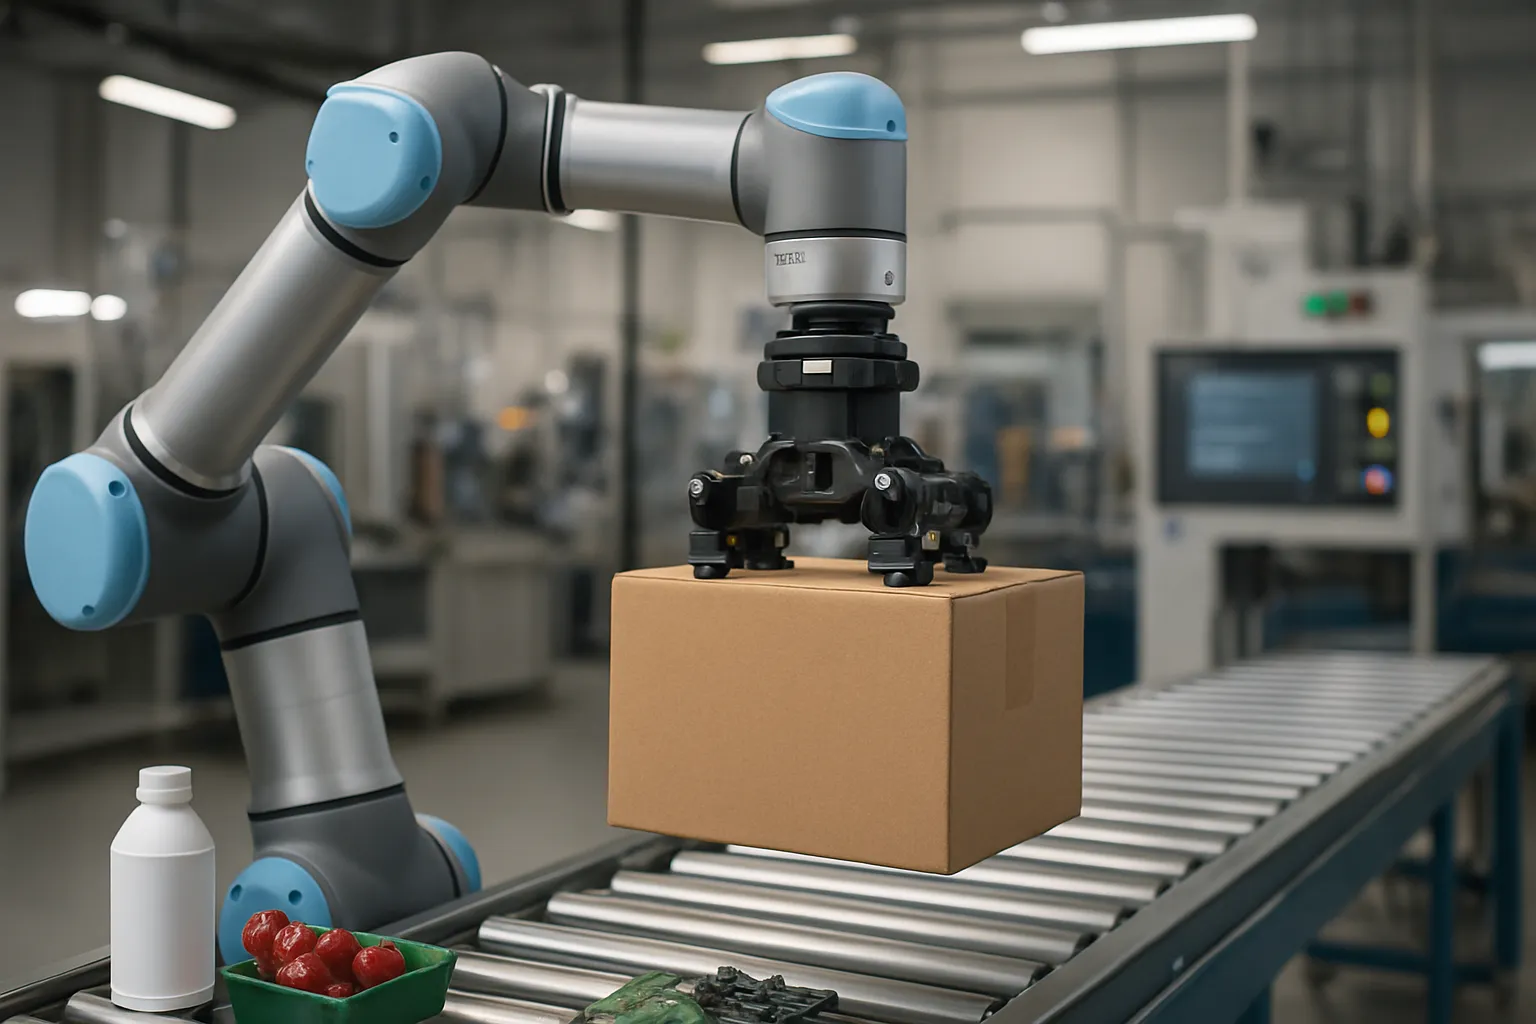
La palettisation reste la plus exigeante : le Robotiq PowerPick Multi, avec ses 24 ventouses et sa prise multizone, couvre le transfert d’objets, l’alimentation de machines et le contrôle qualité dans un jeu de configurations singulière.
Chez Sanofi France, un cobot UR10e équipé d’un préhenseur porte entre 300 et 700 kilos par jour sur la ligne de conditionnement. Un chiffre parlant pour une equipe qui considere la charge quotidienne comme un compte à tenir.
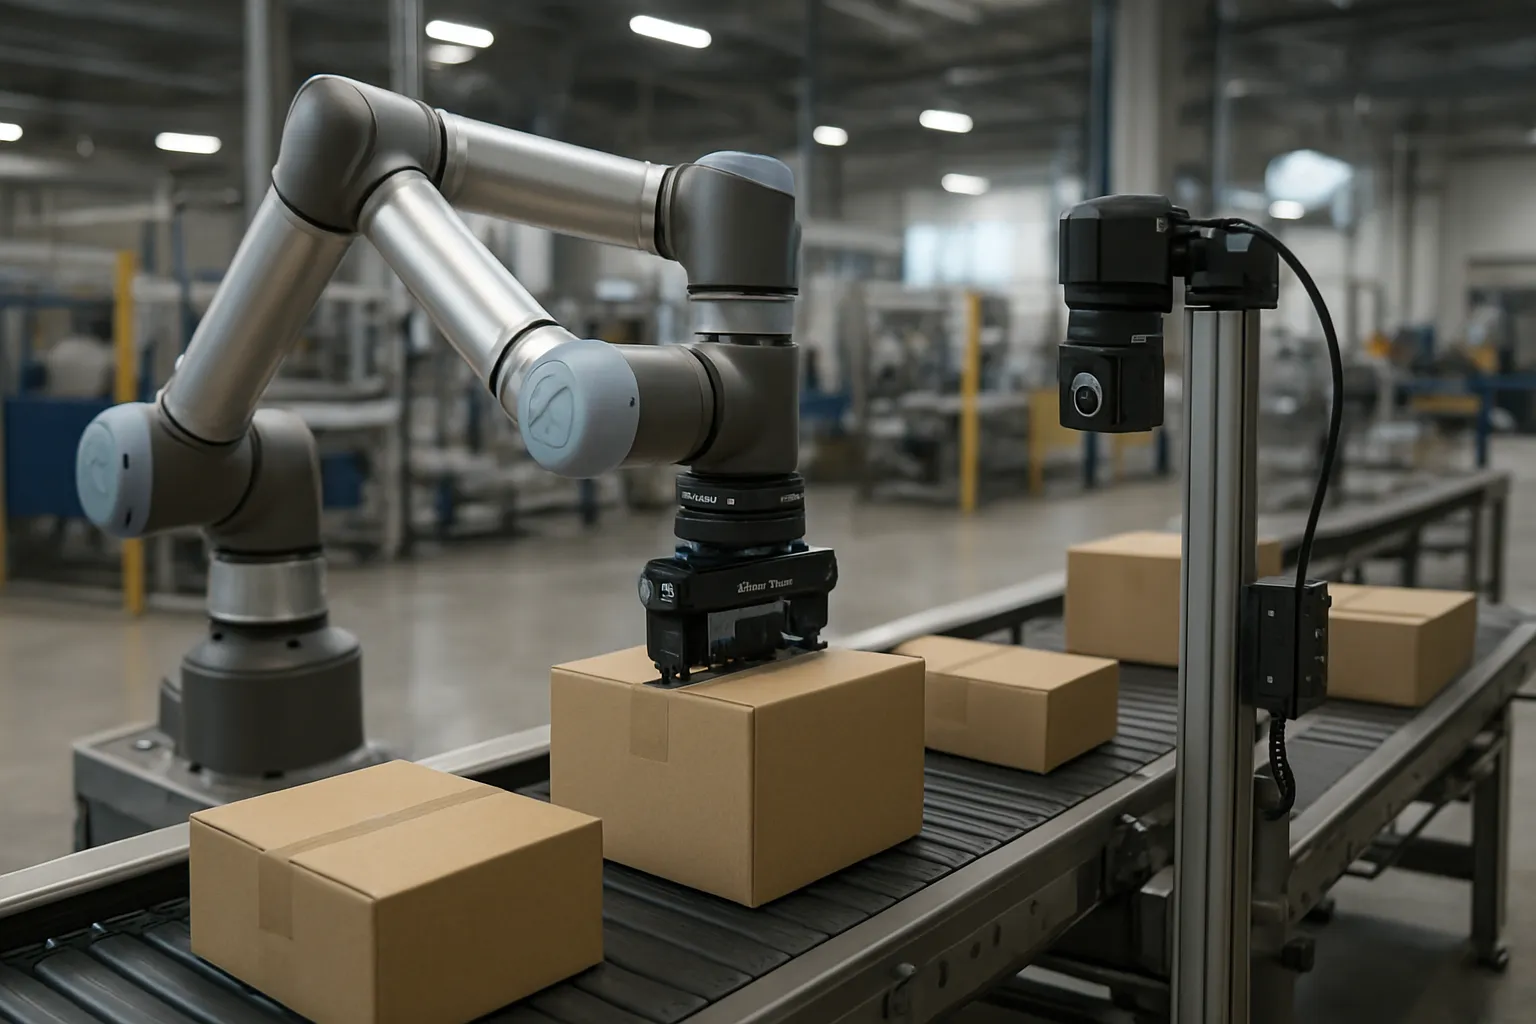
La chaîne complète s’envisage d’un bloc : robot, préhenseur, perception, convoyeur et logiciel, dont les briques permettent de fournir un flux continu. C’est souvent l’intelligence artificielle qui ajuste la prise selon la distance détectée.
L’intelligence artificielle intervient aussi en fin de cycle, là où les taches de contrôle exigent un tri fiable des pièces conformes.
Lecture par contraintes
| Application | Contrainte dominante |
|---|---|
| Pick & place | Cadence, orientation |
| Assemblage | Précision, fragilité |
| Palettisation | Poids, variété de formats |
| Inspection | Absence de marque |
Un utilise raisonné de ces équipements dépend donc des applications visées, et non d’un catalogue standard.
Comment vérifier la compatibilité entre un préhenseur, un bras et son écosystème ?
Le choix d’un préhenseur pour un robot implique de valider la chaîne mécanique, électrique et logicielle. La bride ISO 9409-1, le câble et le protocole de communication conditionnent la compatibilité.
- Charge utile et encombrement du préhenseur
- Alimentation et communication (protocole)
- Logiciels, URCaps, plug-ins et support
- Kits prêts à raccorder
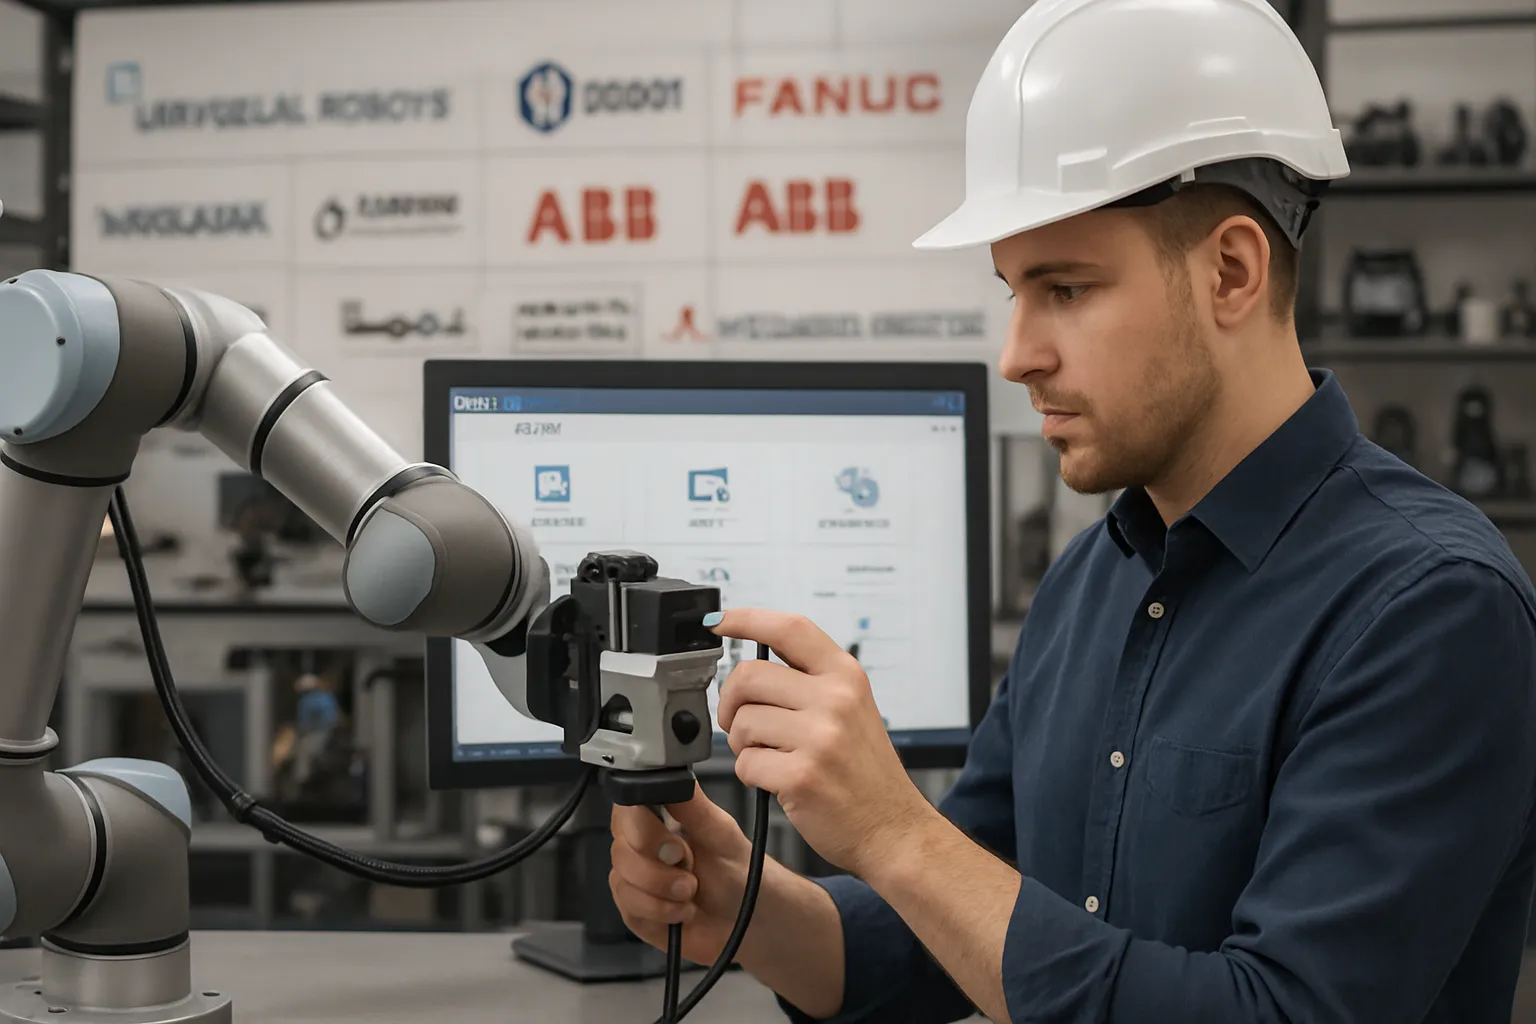
Les kits Schmalz existent pour Universal Robots, Yaskawa, Dobot, Fairino, Fanuc, Kuka, Omron, Techman, Kassow, Neura et Schneider Electric. Chez Robotiq, d’autres kits par marque visent ABB, Comau, Delta Electronics, Mitsubishi Electric et RBTX.
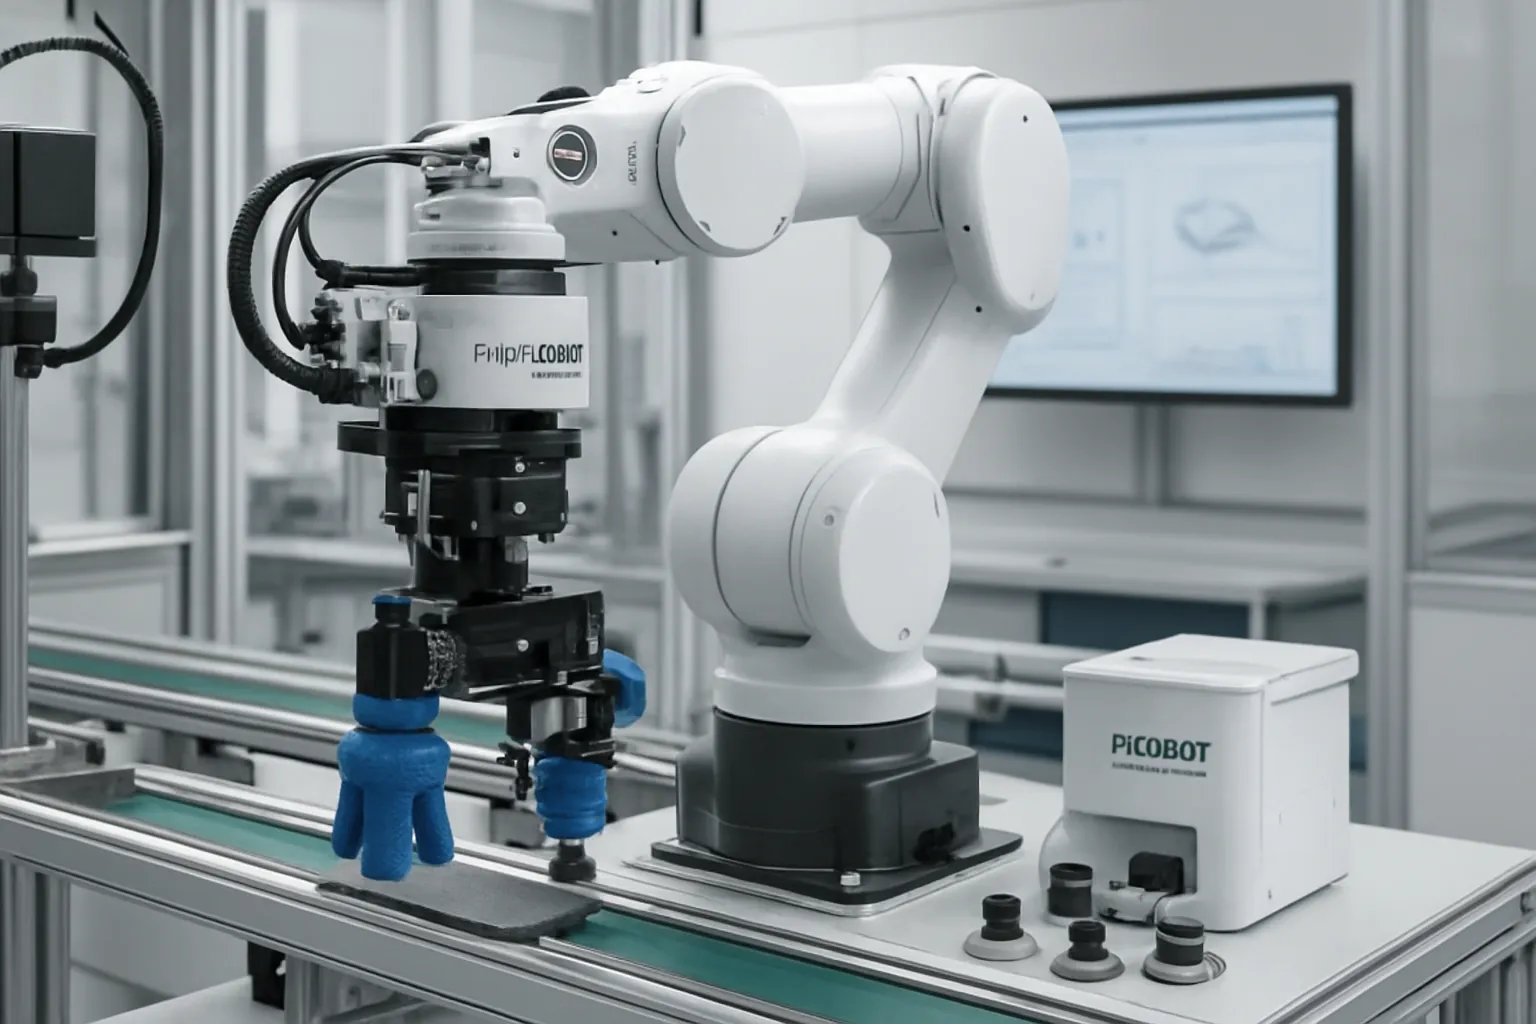
Citons piCOBOT, préhenseur du fabricant Piab certifié Universal Robots, monté en ISO 9409-1-50-M6, avec interface électrique générique et URCaps qui facilitent la configuration.
L’écosystème UR+ comptait environ 380 produits certifiés, issus de plus de 300 entreprises partenaires au 7 septembre 2022 selon Universal Robots France. L’offre Robotics 2F et PowerPick, comme d’autres Robotics, s’appuie sur un service de contact direct pour la demande technique.
Une bonne base consiste à vérifier systemes mécaniques et électriques, et à s’assurer que les systemes logiciels suivent. Cette première representation du travail évite bien des écarts.
Dès le mois d’octobre, puis en octobre et jusqu’en octobre, les plateformes d’essai Robotics et les plateformes de test permettent de comparer. La manière de procéder reste largement documentée.
Le developpement de chaque brique, du robot au robot via le robot, le robot et son robot, exige un travail rigoureux. Pour le robot, le robot et le robot, un robot final se valide par essais.
Quels accessoires et fonctions complètent un préhenseur sur une cellule robotisée ?
Sur une cellule robotisée, le préhenseur n’agit jamais seul. La vision apporte des caméras qui localisent la pièce, tandis que des capteurs de présence, d’effort ou de couleur informent le robot sur son environnement. Les accessoires aident à détecter la position, à suivre un convoyeur, à étendre la zone de travail et à changer d’outil.
La chaîne complète se lit comme un enchaînement : robot + préhenseur + perception + environnement de travail + logiciel. Chaque maillon a son rôle, et un point faible suffit à dégrader l’ensemble. Les caméras et les capteurs embarqués alimentent le programme ; les rails linéaires et les modules rotatifs élargissent l’espace couvert.
Pour les baies
… (paragraphe à reformuler)
Le changeur d’outils et le poste d’arrimage libèrent le poignet entre deux tâches. Le piCOBOT Tool Changer, le poste d’arrimage piCOBOT et les piCOBOT Foam Grippers illustrent cette modularité. Câbles, filtres et ventouses de rechange complètent la dotation : leur disponibilité conditionne la continuité de service.
En enseignement, les équipes s’appuient sur ces modules pour monter un projet complet, de la perception à la manipulation. En recherche et en laboratoire, l’intelligence embarquée et les interfaces logicielles ouvrent des pistes propres à chaque équipe.
Enfin, les démonstrations hors site demandent des moyens mobiles, sur un socle mobile ou un transport dédié, pour reproduire fidèlement la machine et son environnement de base.
Combien coûte et comment maintenir un préhenseur de cobot dans le temps ?
Le coût total de possession dépasse le prix d’achat. Les sources publiques manquent de tarifs : demandez des devis pour l’achat, le montage, la programmation et la formation.
Ajoutez les consommables (ventouses, filtres, câbles), les pièces de rechange, les arrêts et les changements d’outils. Un préhenseur dédié réduit les réglages mais impose un outil par référence ; un préhenseur polyvalent absorbe des séries variées au prix d’un changeover plus long.
Robotiq décrit les PowerPick conçu avec des composants industriels et une maintenance réduite ; l’EPick fonctionne sans alimentation en air, et le piCOBOT affiche des indicateurs visuels d’état. Ces éléments facilitent le diagnostic et limitent les interventions. Vérifiez la documentation du modèle et la disponibilité des pièces.
- Devis fournisseur, montage et mise en service
- Programmation, formation et documentation
- Ventouses, filtres et câbles de rechange
- Temps d’arrêt et changement d’outil
La sécurité s’évalue par une analyse de risque, des protecteurs, une distance adaptée, un arrêt d’urgence et la conformité machines. Une fonction artificielle de détection peut appuyer cette démarche, sans remplacer l’analyse.
Pour voir l’ensemble, suivez la chaîne robot, préhenseur, perception, environnement et logiciel. La mesure des écarts guide les arbitrages.
Cette série d’articles détaille chaque option. Une entreprise peut réaliser un essai avant déploiement.
Bien choisir son préhenseur robot sur une ligne
Le préhenseur robot se choisit en croisant actionnement et mode de préhension, la nature des pièces et la cadence attendue. Un essai sur ligne reste le meilleur juge confronté aux écarts entre fiche technique et conditions réelles.
Les progrès de la robotique molle et de l’IA embarquée pourraient élargir le champ des pièces manipulables sans capteur. Reste une question de fond : privilégier un effecteur dédié ou un modèle polyvalent capable d’absorber des séries variées ?