Avant de vous lancer : robotique et cobotique
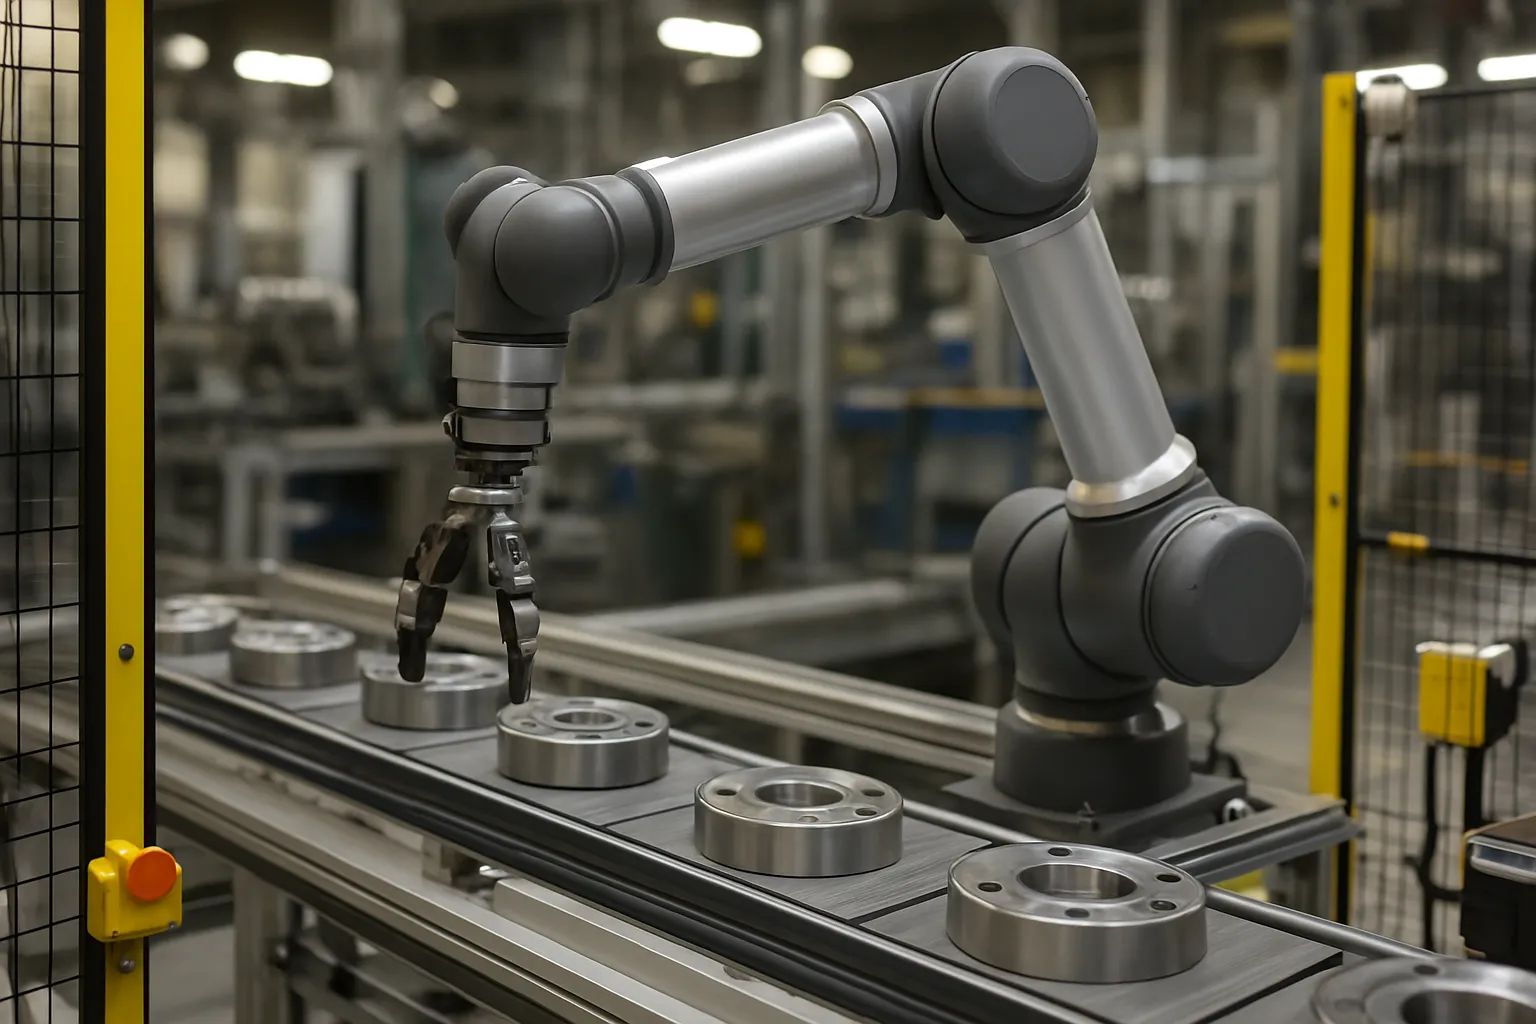
Un cobot est un bras articulé qui partage l’espace d’un opérateur sans barrière. Depuis la révision 2025 de l’ISO 10218, seule la cellule est dite collaborative : la protection dépend du couple robot-outil-pièce.
Les cobots ont représenté 11,9 % des robots industriels installés sur la planète en 2024, contre 2,8 % en 2017. Ce format partagé avec l’opérateur séduit les PME par sa souplesse et son coût de déploiement plus léger qu’une cellule fermée. Encore faut-il choisir le bon modèle, sécuriser le poste et vérifier la rentabilité avant de commander le bras.
Cobot, cobotique, cobotisation : de quoi parle-t-on exactement ?
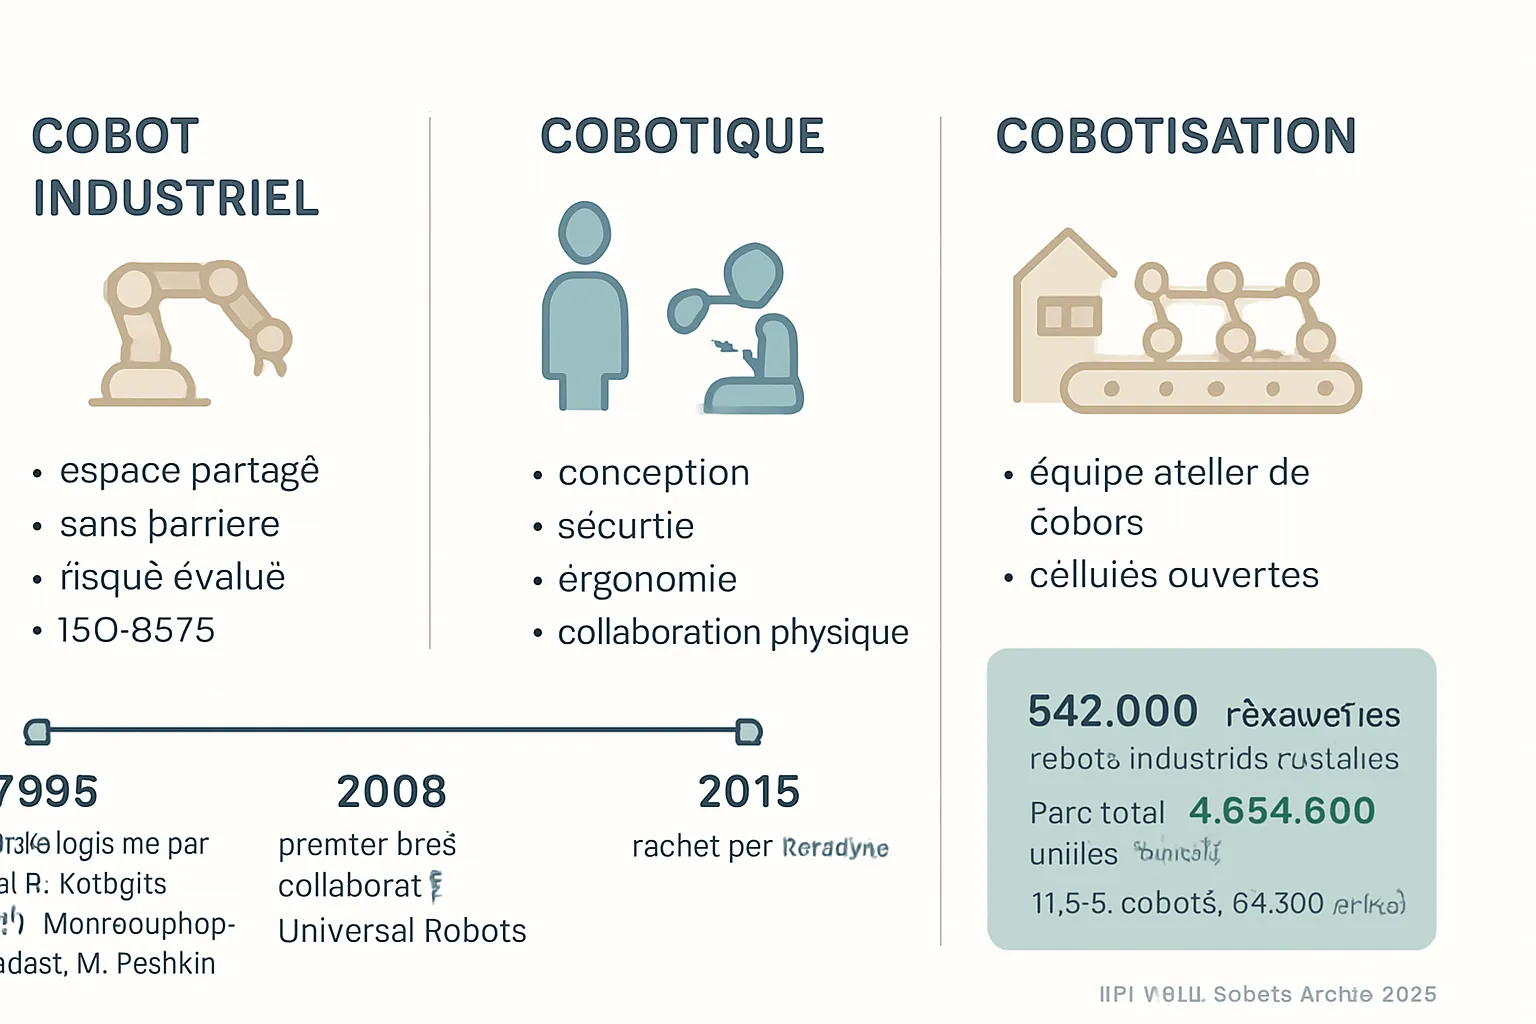
Trois mots voisins, trois réalités distinctes. Le cobot désigne un bras articulé conçu pour partager l’espace d’un opérateur, sans barrière physique. La cobotique couvre la collaboration physique entre humains et machine : conception, sécurité, ergonomie. La cobotisation décrit l’équipement d’un atelier en cobots plutôt qu’en cellules fermées.
La norme ISO 8373 définit le robot industriel comme un manipulateur multifonction reprogrammable à plusieurs axes. Le mot cobot est un néologisme forgé en 1996 par J. Edward Colgate, W. Wannasuphoprasit et Michael Peshkin, de la Northwestern University. Le premier robot collaboratif commercialisé l’a été en 2008 par le danois Universal Robots, racheté en 2015 par l’américain Teradyne.
Les repères de marché de l’IFR, rapport World Robotics 2025, situent 542 000 robots industriels installés sur la planète en 2024, pour un parc de 4 664 000 unités (+9 % sur un an). Les cobots en représentent 11,9 %, soit environ 64 500 unités, contre 2,8 % en 2017.
Dans cette industrie en mouvement, le cobot prend en charge des tâches répétitives : vissage, palettisation, tri. Ce système assiste un opérateur, allège sa tâche et limite la pénibilité. La cobotique prolonge la robotique sur des postes partagés.
Grâce à des outils de programmation simples, les cobots restent souples et se réaffectent vite. Un cobot peut alterner plusieurs tâches dans la journée. Cet article et nos actualités détaillent ensuite chaque brique : choix, sécurité, rentabilité.
Quelles différences techniques entre un cobot et un robot industriel ?
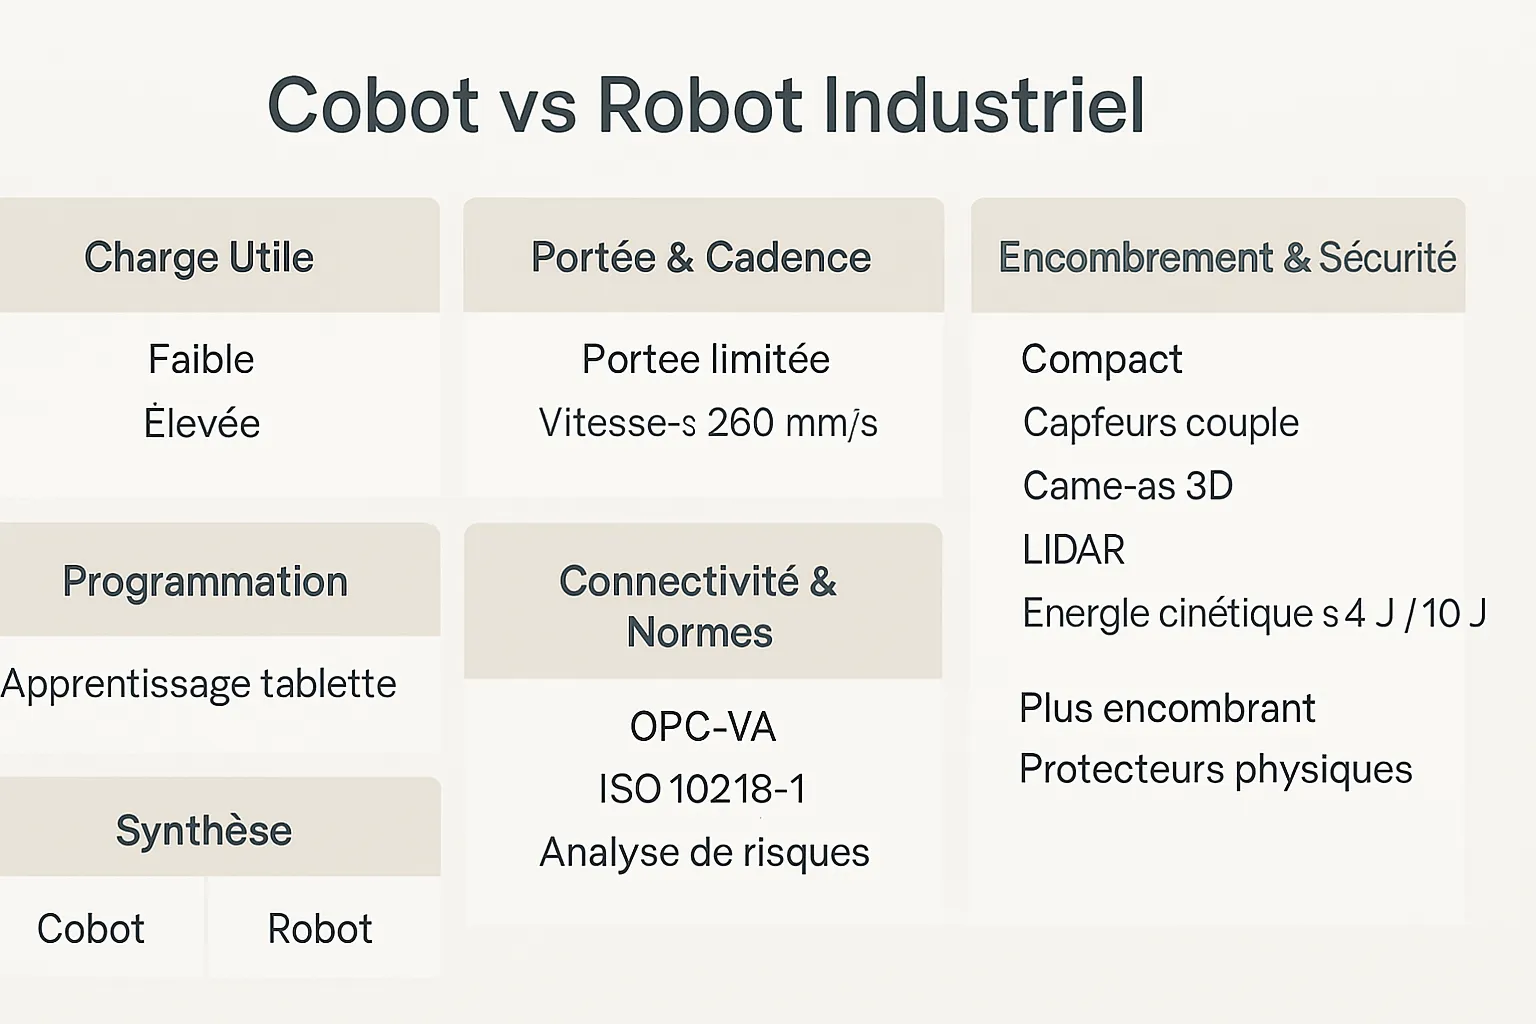
La comparaison entre cobot et robot industriel ne prend sens qu’à l’échelle d’un poste. Les robots classiques visent des cadences élevées et des charges lourdes ; les robots collaboratifs, des charges légères et des cycles plus longs. Selon Olivier Gibaru (Techniques de l’Ingénieur), l’ISO 10218-1 plafonne le mode manuel à vitesse réduite à 250 mm/s, quand un robot classique atteint environ 1 m/s. En fonctionnement collaboratif, la vitesse admissible découle de l’analyse de risques, sans plafond uniforme. La conception des parties mobiles tient compte de l’énergie cinétique : 4 joules sans recul, 10 joules avec recul.
Les capteurs de couple logés dans les articulations détectent un contact et limitent la force. Caméras 3D et LIDAR surveillent la distance à l’humain, tandis que la connectivité OPC-UA relie les robots à l’automate du site. La sécurité repose sur ces dispositifs, sur le préhenseur et sur la pièce, pas sur le seul bras.
La programmation illustre l’écart : apprentissage par démonstration sur tablette d’un côté, programmation hors ligne confiée à un roboticien de l’autre. Un bras se déplace ensuite selon la trajectoire validée.
- Charge utile : quelques kilos à 30 kg pour un cobot, jusqu’à plus de 2 tonnes pour certains robots industriels de robotique.
- Portée : 0,5 à 1,8 m côté cobot, plusieurs mètres côté robot industriel.
- Encombrement et protecteurs : montage sur table ou mur, souvent sans enceinte après analyse ; socle et cage pour l’autre famille.
Ces éléments conditionnent la précision atteignable, la durée de cycle et le partage de l’espace. La puissance disponible reste plus faible côté cobot. Ce robot agit près des opérateurs, dans un milieu dont la protection a été documentée.
D’autres robots, autonomes, relèvent de la logistique. Est-ce si différent ? Est-ce une affaire de modèles ou d’application ? Les robots comparés ci-dessus montrent surtout des compromis de conception.
Sécurité : ce que les normes ISO 10218 et ISO/TS 15066 imposent vraiment
La directive Machines 2006/42/CE impose une analyse de risques pour toute installation, cobot compris. Le socle repose sur l’ISO 10218-1 (le robot) et l’ISO 10218-2 (le montage), éditions 2011 révisées en 2025, complétées par l’ISO/TS 15066 (2016).
Quatre modes structurent la collaboration : arrêt nominal de sécurité contrôlé, guidage manuel, surveillance de la vitesse et de la distance de séparation (SSM), limitation de la puissance et de la force (PFL). Chacun répond à un besoin ciblé et peut se combiner sur une même cellule.
L’édition 2025 de l’ISO 10218 abandonne le terme « robot collaboratif » : seule l’application est qualifiée de collaborative. La protection renvoie donc au couple robot-outil-pièce-milieu. Un bras muni d’un outil tranchant reste à sécuriser comme un robot classique, dossier de conformité et marquage CE à l’appui.
Le travail de l’IRSST mené par Sabrina Jocelyn sur six cas est éclairant : seule la fiabilité y avait été appréciée, l’analyse de risques complète faisant défaut.
Reste la distance de séparation, qui découle de la durée d’immobilisation : un arrêt lent rallonge la distance et contraint la cellule. Voilà pourquoi les normes, en robotique comme ailleurs, servent d’abord la prévention.
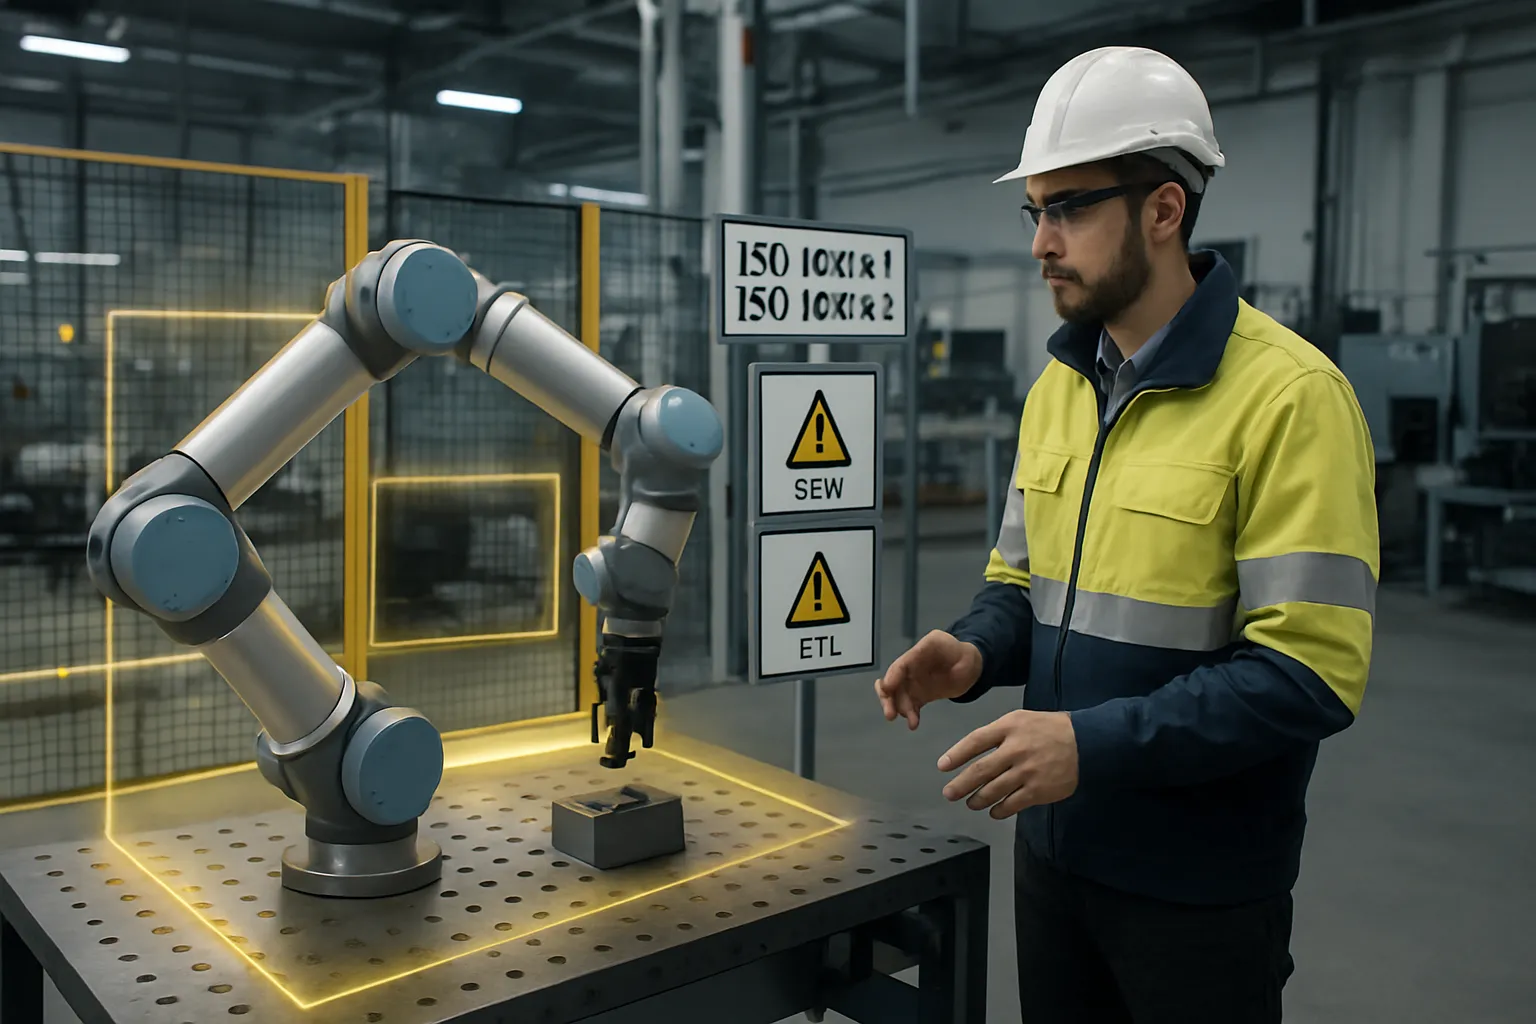
Quelles applications et quels secteurs pour la cobotique industrielle ?
La cobotique couvre des applications désormais bien identifiées. Les cobots excellent en vissage et assemblage, prise et pose de composants, palettisation de cartons légers en bout de ligne, chargement de presses et de machines-outils, contrôle qualité par caméra 3D, ou encore embarqués sur un robot mobile autonome pour desservir plusieurs postes. Ces usages concernent l’automobile, l’aéronautique (dont Air-Cobot, présenté en 2016 pour l’inspection d’avion en maintenance), la construction navale, l’agroalimentaire, la pharmacie, la chimie de spécialité, le packaging et la parfumerie, le métal et l’usinage.
L’IRSST distingue cinq types de collaboration : assistance directe, alternance directe, séquentielle indirecte, parallèle indirecte et partage occasionnel de l’espace. Cette grille aide à qualifier chaque cellule avant de retenir un modèle.
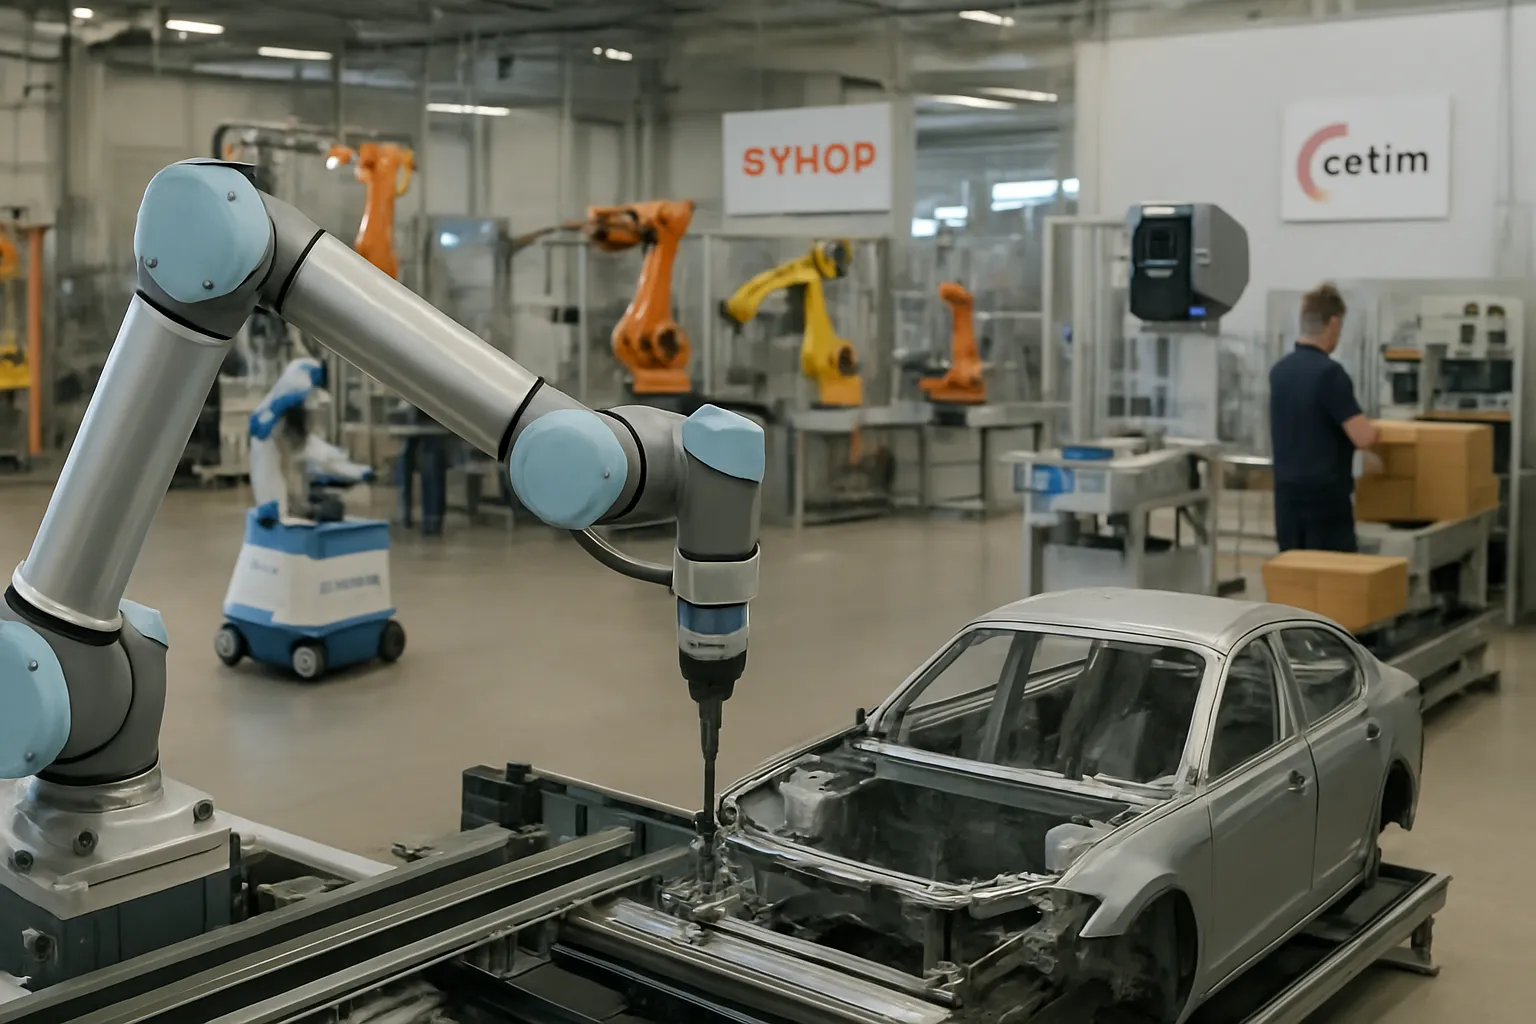
Le marché s’organise autour d’ABB, KUKA (passé sous contrôle du chinois Midea en 2017), FANUC et Yaskawa pour les industriels, et d’Universal Robots ou Omron TM pour le collaboratif. En France, le Symop et le Cetim publient des panoramas utiles aux usines.
Exemple concret : un bras fixé en bout de convoyeur saisit les cartons et les dépose sur deux palettes, avec scrutateur laser. Cette cellule illustre la manière dont les cobots desservent les entrepôts et la logistique.
Comment réussir un projet cobotique, du travail sur le poste à la formation des équipes ?
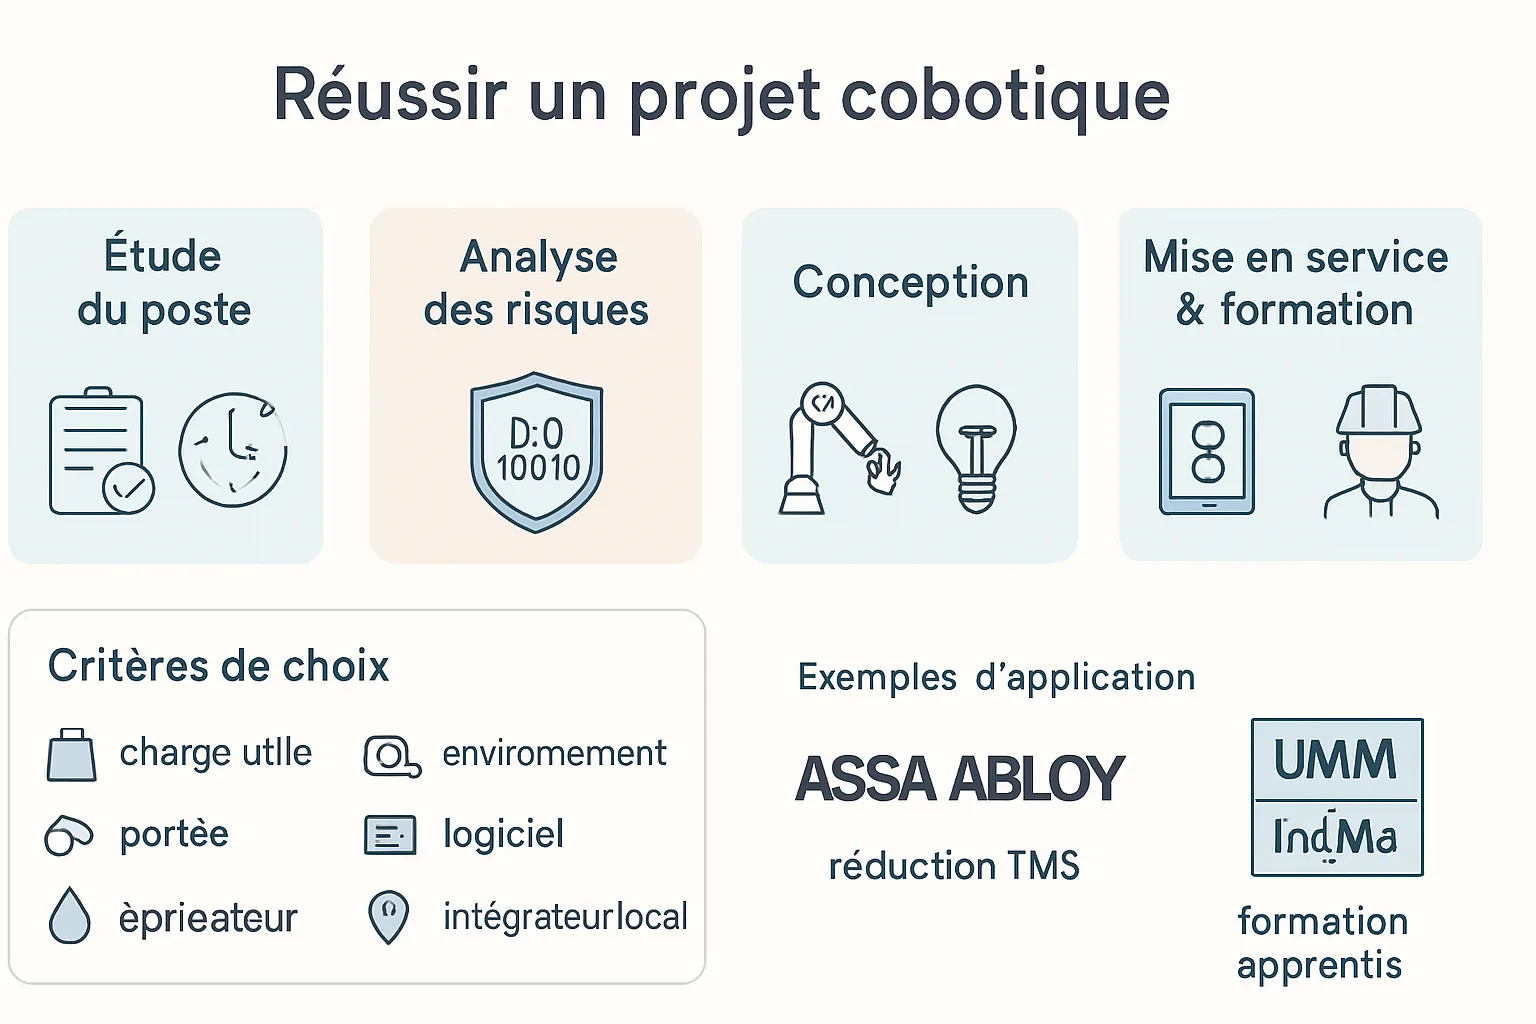
Le piège classique consiste à acheter le cobot avant d’avoir décrit le poste : la machine mal dimensionnée finit sur une étagère. Quatre étapes structurent la mise en place. D’abord le travail sur l’application : tâches, temps de cycle cible, pièces, implantation. Ensuite l’analyse de risques selon l’ISO 10218. Puis la conception du poste — préhenseur, alimentation, éclairage, encombrement — et enfin la mise en service avec la montée en compétence.
Pour choisir, les industriels examinent charge utile, portée, environnement (lavage, poussière, température), logiciel et proximité d’un intégrateur local. Les PME y trouvent des solutions adaptées à leurs besoins, sans surdimensionner. Côté technologies, la programmation sur tablette facilite l’appropriation, à condition d’organiser la formation des équipes : ce savoir-faire conditionne la qualité des cycles et la gestion des changements de série.
Assa Abloy a automatisé en 2017 des postes très répétitifs avec des cobots Universal Robots et MiR, réduisant les TMS. Des industriels forment leurs équipes avec l’UIMM et In&Ma, accueillant chaque année deux apprentis en robotique. Sources : ISO 10218, ROBKUB, Universal Robots, UIMM.
La réussite tient à l’ordonnancement : décrire le besoin réel avant l’intégration, documenter chaque ligne, et confier l’intégration à un partenaire capable d’assurer la qualité sur la durée.
Combien coûte un cobot et comment calculer son retour sur investissement ?
Le prix affiché du bras n’est qu’une partie de la dépense. Il faut y ajouter le préhenseur, l’outillage, l’installation, les équipements de protection complémentaires, l’apprentissage et l’entretien. Les dispositifs de protection sont souvent oubliés dans les calculs de coûts, comme l’a montré le travail de l’IRSST, alors qu’ils pèsent sur le budget et sur l’espace disponible.
La méthode reste simple. On multiplie les heures économisées par an par le coût horaire chargé, puis on corrige selon le taux d’occupation, la cadence atteinte et le taux de rebut. On intègre enfin la réduction des arrêts et la régularité gagnée, pour un ROI réel. Un calcul de rentabilité rapide sur une seule cellule donne déjà un ordre de grandeur.
- Préhenseur et outillage dédiés en robotique
- Mise en route et apprentissage
- Sécurisation et maintenance
- Financement : suramortissement, aides régionales, Bpifrance, France 2030, OPCO
ROBKUB annonce 12 à 18 mois de retour sur investissement en moyenne pour ses installations destinées aux PME et ETI : c’est un ordre de grandeur à recalculer au cas par cas. Le coût d’une première cellule cobotique dépend surtout du périmètre retenu.
La cobotisation devient alors un investissement mesuré, au sein d’une production plus régulière. Un contact fréquent avec l’intégrateur, des méthodes éprouvées et une première cellule bien cadrée limitent la charge de travail. Le nom du modèle compte moins que l’usage constaté, suivi en temps réel, d’une période sur l’autre.
Où en est la cobotisation en France et quelles perspectives ?
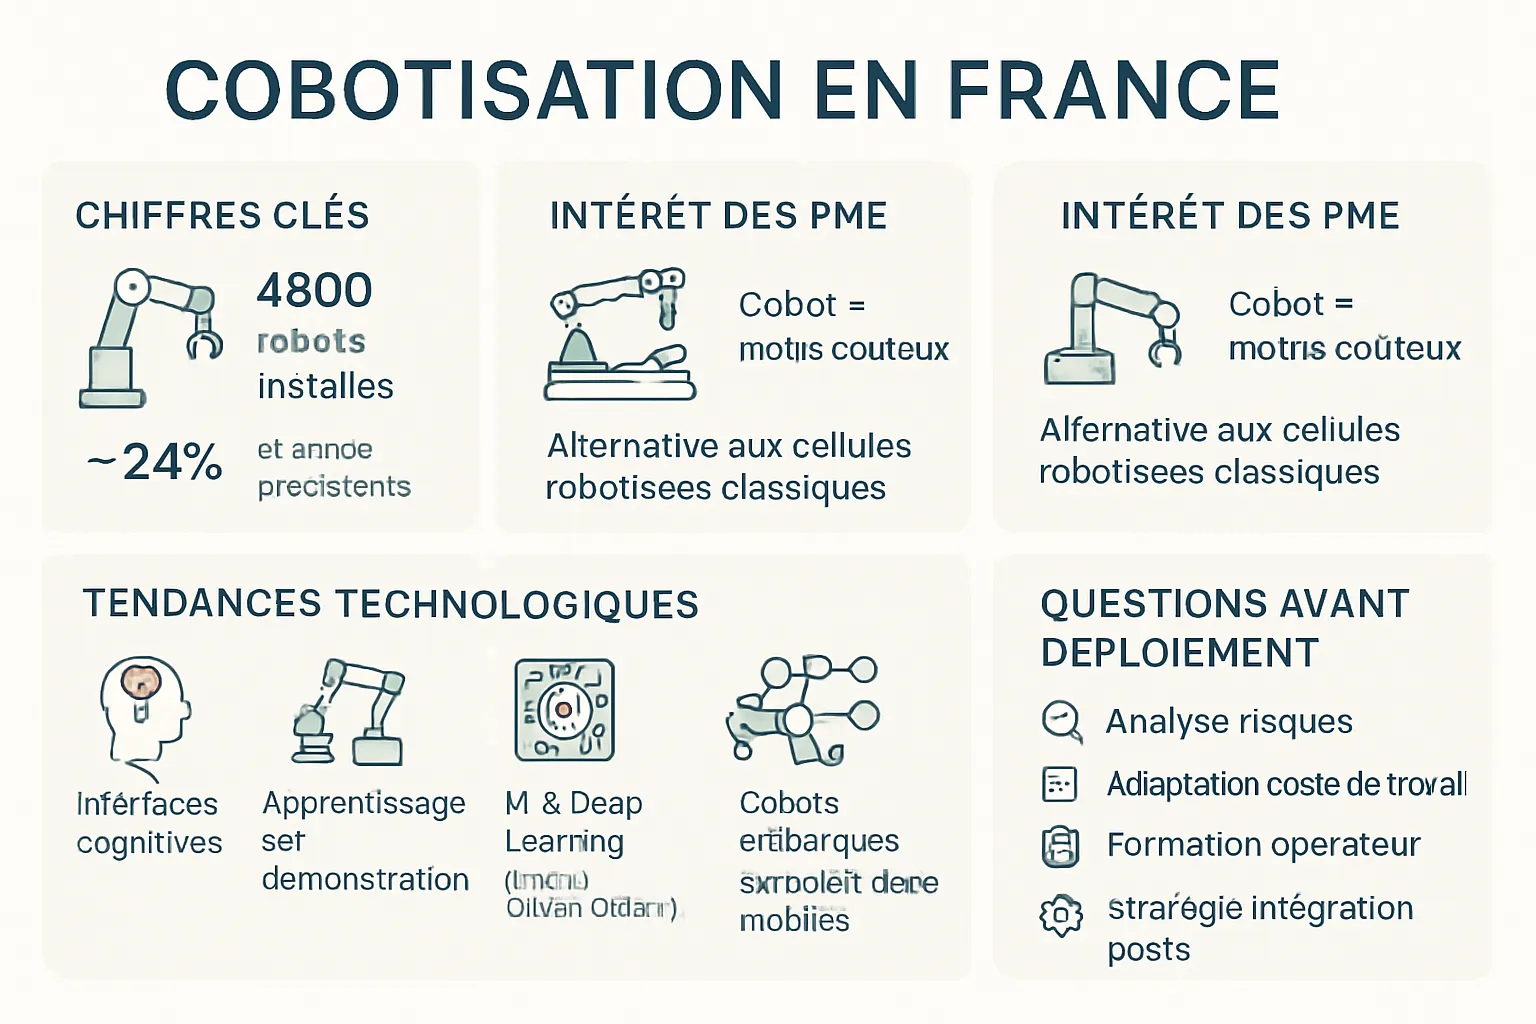
La France a installé 4 900 robots en 2024, soit une baisse de 24 % sur un an et le 4e rang européen derrière l’Allemagne, l’Italie et l’Espagne. Ce retard éclaire l’intérêt des PME pour un cobot, moins coûteux à déployer qu’une cellule robotisée classique, dans un tissu qui produit en petites séries.
Les tendances dessinent un cobot plus conversationnel : interfaces cognitives, apprentissage par démonstration, apport de l’IA et du deep learning pour faire dialoguer l’opérateur et la machine, à l’image des travaux d’Olivier Gibaru sur le campus de Lille. Les cobots mobiles, la vision 3D pour le contrôle, la connectivité OPC-UA et le jumeau numérique pour valider trajectoires et temps de cycle complètent ce mouvement.
Sur le terrain de l’ergonomie, la reprise des gestes répétitifs prévient les TMS. Le tableau reste nuancé : chocs possibles, stratégies d’évitement, postures contraignantes. Les cinq types de collaboration documentés par l’IRSST aident à cadrer ce cadre de travail partagé, pensé pour durer sur le long terme.
Avant de lancer un premier poste, décrivez la tâche réelle, chiffrez le temps de cycle visé, vérifiez la capacité de charge et l’espace disponible, puis conduisez l’analyse de risques. Le cobot doit rester un outil simple à programmer, au service de la productivité de l’usine.
Cobotique industrielle : un premier poste bien cadré avant tout
La cobotique tient en quelques repères : un bras léger, une application dont les risques sont documentés, un délai de retour sur investissement de 12 à 18 mois dans les cas favorables. Avec 4 900 robots installés en France en 2024, en recul de 24 %, le potentiel de cobotisation des PME reste large. La révision 2025 de l’ISO 10218 déplace d’ailleurs l’attention du robot vers la cellule complète. Reste une question ouverte : l’arrivée des cobots mobiles rendra-t-elle ces installations encore plus accessibles aux petites séries ?